InSpatio-World
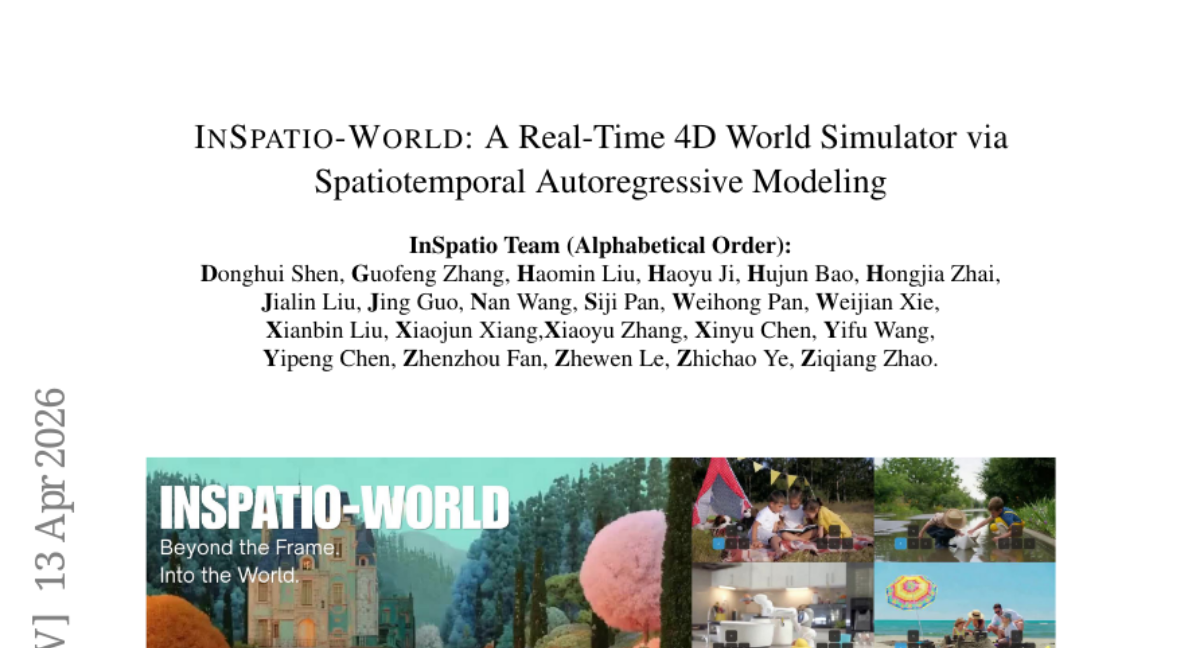
InSpatio-World:新视角合成;已验证。
InSpatio-World 是 1.3B 的视频条件世界生成器:给定一段视频与目标轨迹,合成同一世界的轨迹条件新视角。本 catalog 中它已完整验证——树内 pipeline 于 2026-07-10 经 Workspace 生成并通过视觉验证 297 帧视频,所有默认组件均从本地 checkpoint 存储解析。
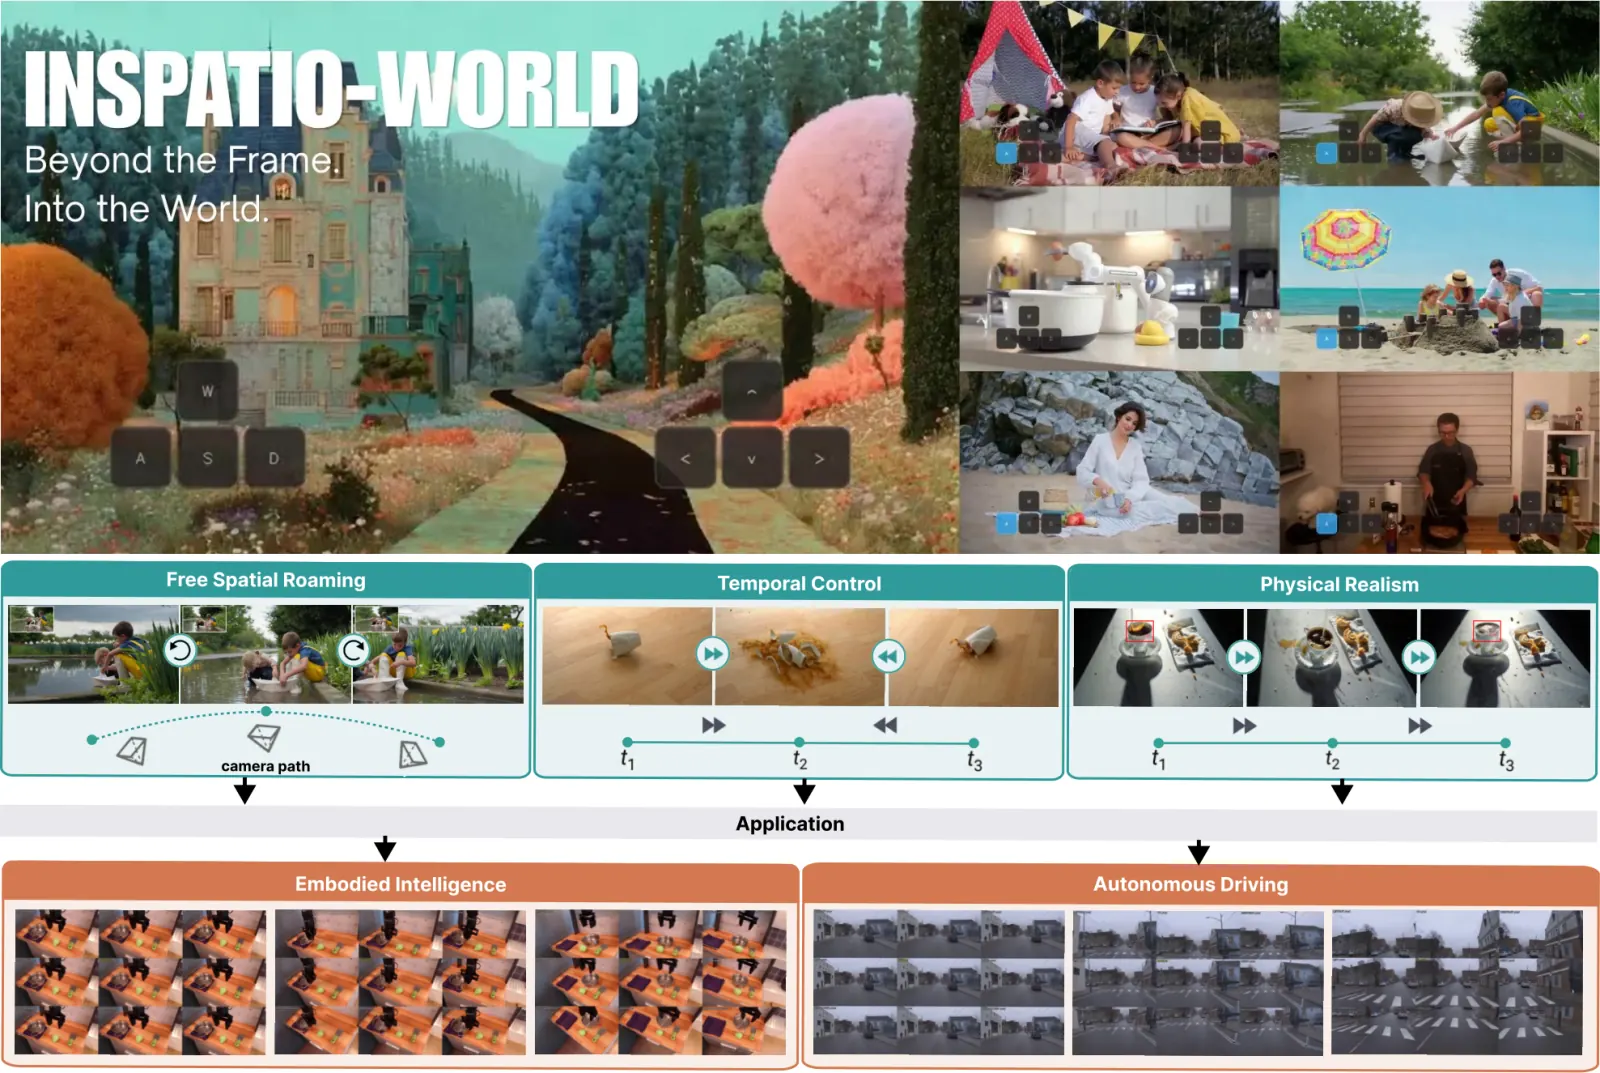
记录论文为arXiv 2604.07209。
项目页:inspatio.github.io/inspatio-world。代码:inspatio/inspatio-world。代码:madebyollin/taehv。
构建运行命令
InspatioWorldPipelineworldfoundry.pipelines.inspatio_world.pipeline_inspatio_worlddefaultworldfoundry.pipelineworldfoundry-eval run \
inspatio-world \
--pipeline.task-profile default \
--pipeline.input-path VALUE \
--json用来做什么
inspatio-world 是记录的重建线。从记录的视图写出几何时从这里起步。
记录的 checkpoint 为 inspatio/world(apache-2.0);官方推理源码保留在树内。可选的 use_tae 路径会从共享 checkpoint 根解析 taew2_1.pth,但默认 Wan VAE 路径不需要它。
catalog 记录的任务包括 video-conditioned-world-generation、trajectory-conditioned-video、新视角合成。别名包括 inspatio-world-1.3b。
记录的评测入口包括CameraBench(生成视角的轨迹跟随精度)。
运行时契约
必填 input_path;可选 prompt、traj_txt_path、skip_step1、skip_step2、skip_step3;产物 inspatio-world.mp4。
CLI task profile:default。绑定的 pipeline 类是 InspatioWorldPipeline。
系列状态:已验证。
所有默认组件仅从本地 checkpoint 存储解析——请先就位 inspatio/world 权重,再运行标准 pipeline。
设计上以视频为条件:需要输入视频,而不仅是图像或提示词。
在 WorldFoundry 中运行
启动 worldfoundry-eval run inspatio-world --pipeline.task-profile default 写出几何。上方命令构建器按已记录任务切换 --pipeline.task-profile,发出的仍是 worldfoundry-eval run。
运行环境是统一 profile worldfoundry-unified-cu128(Python 3.11,CUDA 12.8)。
记录的权重仓库包括 inspatio/world、Wan-AI/Wan2.1-T2V-1.3B、depth-anything/DA3NESTED-GIANT-LARGE-1.1 等。准备环境并检查本地资产:bash scripts/inference/prepare_model_infer.sh inspatio-world;下载缺失的公开权重时加 --download。
记录 license 为 apache-2.0;状态:已验证。