LingBot-World
LingBot-World(Robbyant (Ant Group)):世界模型、相机控制;已验证; 独立环境 `lingbot-world`。
LingBot-World 是蚂蚁灵波的相机可控世界视频模型。本 catalog 中它已完整验证:base-cam checkpoint 于 2026-07-28 按官方 161 帧、70 步相机控制 demo 完成全质量产物验证——包括一个四张 A100 的紧凑拓扑,自适应调整 FSDP/Ulysses 设置并产出连贯产物。
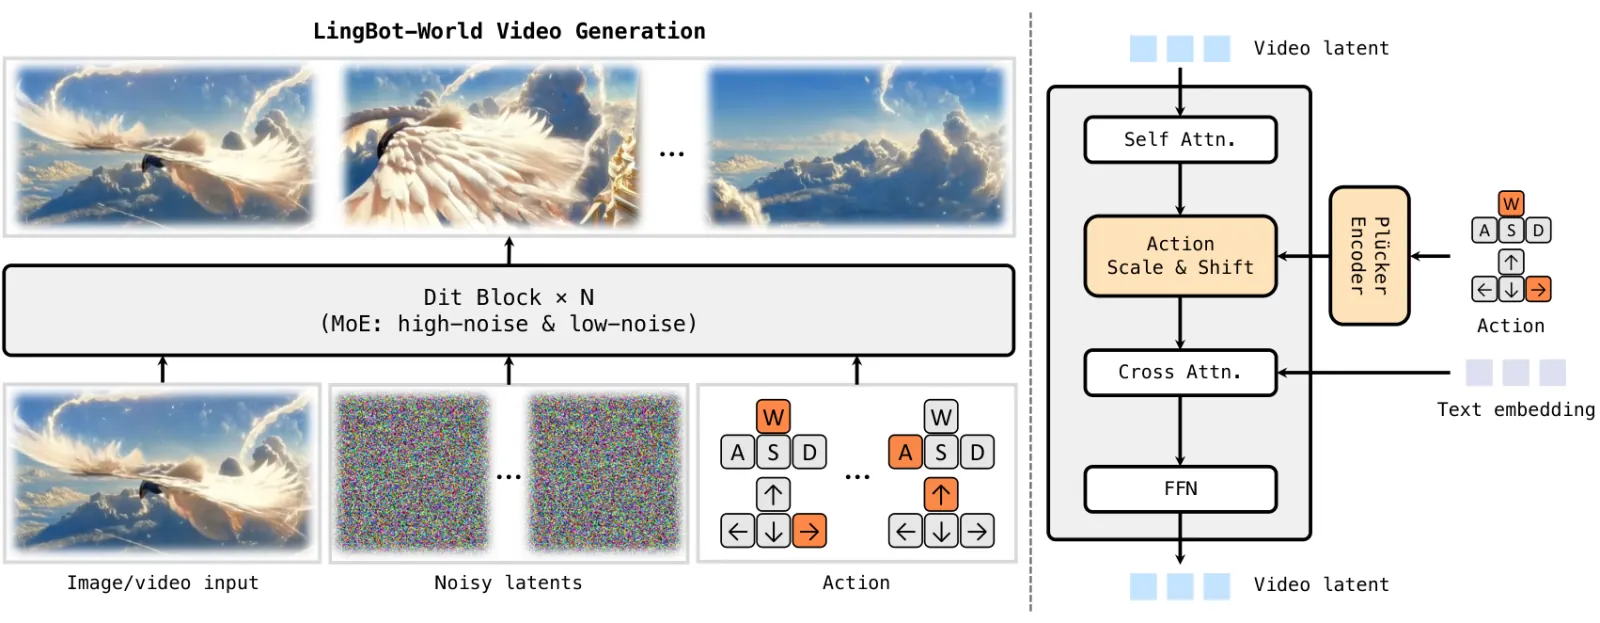
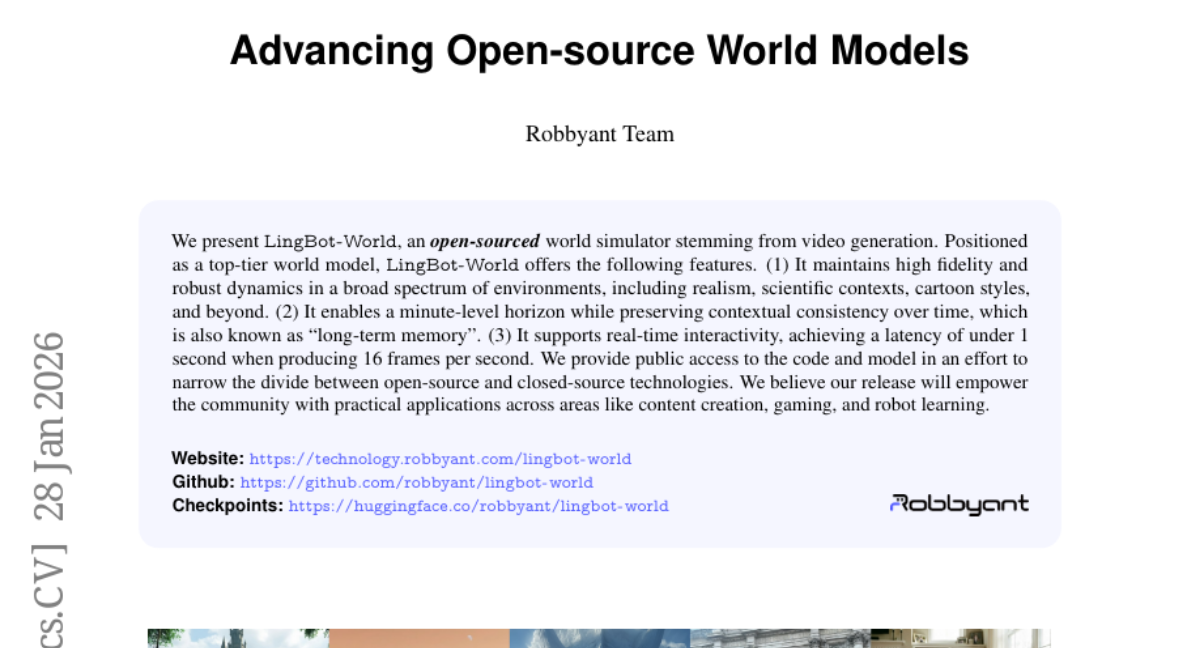
记录论文为arXiv 2601.20540。
项目页:technology.robbyant.com/lingbot-world。代码:robbyant/lingbot-world。
构建运行命令
LingBotPipelineworldfoundry.pipelines.lingbot_world.pipeline_lingbot_worldworldfoundry.pipelineworldfoundry-eval run \
lingbot-world \
--pipeline.task-profile image-navigation-video \
--json用来做什么
lingbot-world 是记录的相机控制路由。按 catalog 相机路径推进时从这里起步。
官方 base-cam 配方使用八卡,DiT/T5 FSDP 加 Ulysses 序列并行;Workspace 亦支持四卡紧凑拓扑(4 与 8 都能整除模型的 40 个注意力头)。共享的时间步嵌入为整数调度时间步保留浮点精度,避免分布式序列并行的输出损坏。该模型由蚂蚁灵波科技(Robbyant,蚂蚁集团)发布。
catalog 记录的任务包括 世界模型、相机控制。
记录的评测入口包括CameraBench(世界滚动生成的相机控制贴合度)、WorldModelBench(世界滚动生成的总体质量)。
运行时契约
可选 image、prompt、interactions、action_path、frames;产物 lingbot-world.mp4。
CLI task profile:image-navigation-video、image-action-video。绑定的 pipeline 类是 LingBotPipeline。
系列状态:已验证。
image-navigation-video 记录默认值:frames=161, seed=42;image-action-video 记录默认值:frames=21, seed=42。
封装仅解析本地 HFD 或显式 checkpoint 目录,不在运行时下载。Base-Cam 在专属 lingbot-world 环境中运行;Base-Act 单独记录。官方 Fast 权重复用 Base-Cam 的 T5/VAE 组件,并使用独立的 16 个分片。公开 binding 已在单张 H100 上生成可完整解码的 21 帧、544 × 720、16 fps Fast 视频,画面持续变化。选择 Fast 时传入 runtime_variant=fast 和 fast_model_path;由于上游按三个潜变量帧分块,帧数需取 9、21、33 等,否则会被截短。更长的 Fast 视频和相机贴合度尚未测量。
在 WorldFoundry 中运行
启动 worldfoundry-eval run lingbot-world --pipeline.task-profile image-navigation-video 跟随相机路径。上方命令构建器按已记录任务切换 --pipeline.task-profile,发出的仍是 worldfoundry-eval run。
记录的权重仓库包括 robbyant/lingbot-world-base-cam。准备环境并检查本地资产:bash scripts/inference/prepare_model_infer.sh lingbot-world;下载缺失的公开权重时加 --download。
状态:已验证。