ManiSkill
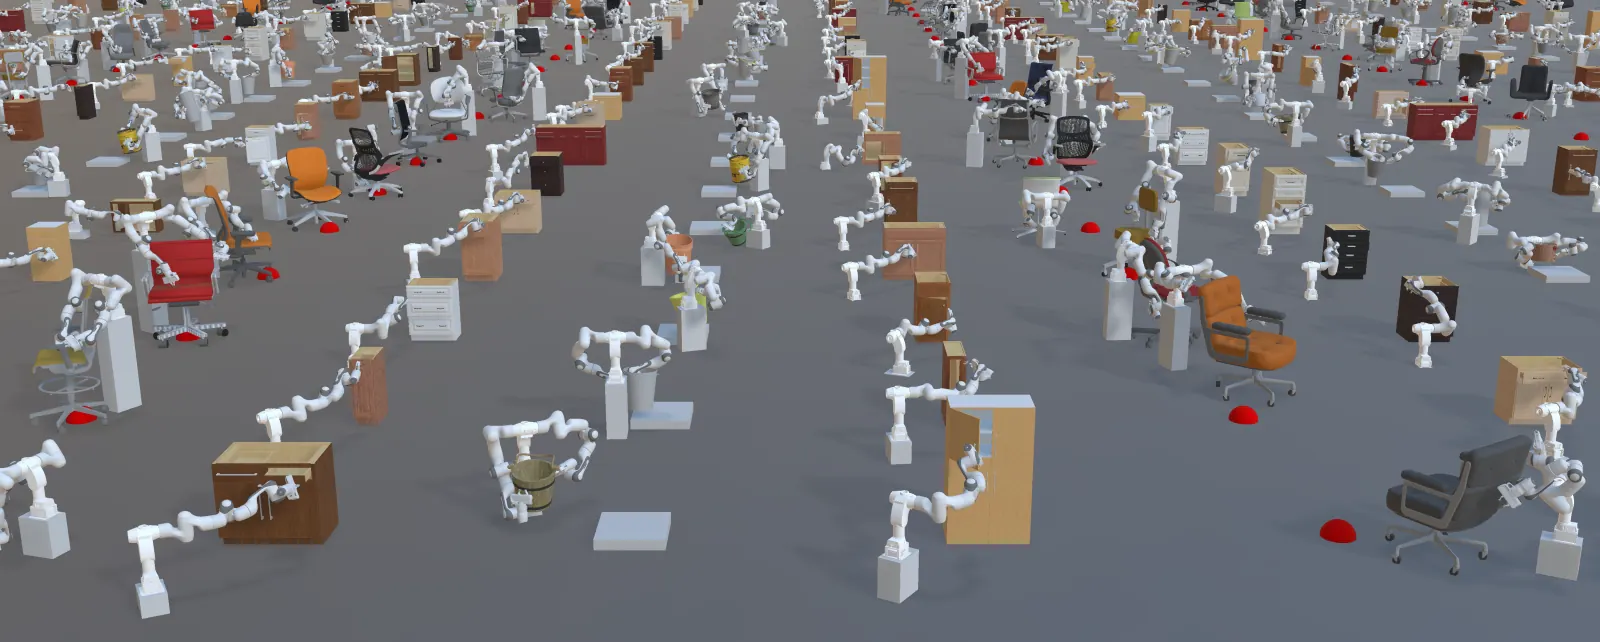
ManiSkill 是加州大学圣迭戈分校 Hao Su 实验室在 SAPIEN 上的 GPU 并行操作评测:数十个技能族、多种机器人本体、演示数据集,以及面向 RL 与模仿学习的大规模并行 rollout。论文是 ManiSkill: Generalizable Manipulation Skill Benchmark with Large-Scale Demonstrations。项目:maniskill.ai。代码:haosulab/ManiSkill(Apache-2.0)。后来的 ManiSkill2 / ManiSkill3 仍是同一实验室和引擎;本卡片是 ManiSkill 导入器,不是那些页面的静默改名。
WorldFoundry 的路径是只收官方结果。你在上游工具里跑完,再用 official-validation 把 JSON/CSV rollout 摘要归一进统一 scorecard。模拟器执行、策略加载和数据采集保持显式、留在上游。仓库镜像:cache/vla_va_wam/repos/haosulab--ManiSkill。
评测维度
- 刚体操作类型类别
SAPIEN 上的抓取、堆叠、插入等刚体任务族。
- 软体 / 关节物体类型类别
接触与关节限位起作用的软体、关节资产。
- 机器人本体类型轴
多种机械臂与夹爪;官方套件在 SAPIEN 上 GPU 并行。
- 演示 vs 强化学习类型赛道
面向模仿学习的大规模演示,以及大规模并行 RL rollout。
数据组成
- 规模
UCSD Hao Su 实验室的 GPU 并行 SAPIEN 评测:数十个操作任务族、多种本体与演示数据。WorldFoundry 不跑模拟器,只归一化官方 rollout 导出。
- 来源
github.com
- 模态
language · vision · action · state
- 许可证
apache-2.0
- 说明
模拟器执行、策略加载与 rollout 采集仍在上游。本页是官方结果导入器。
指标
指标
- 方向越高越好
success_rate评测 rollout 上的主成功率(逐 episode 成功比例)。
主指标Success Rate
- 方向越高越好
task_success按任务聚合的成功率。
- 方向越高越好
reward平均 episode 奖励 / 回报。
- 方向越高越好
normalized_return归一化 episode 回报。
Leaderboard
论文报告结果(非实时榜;不是 WorldFoundry 跑分)。 与 ManiSkill2 同一篇官方论文。PickCube 上从头训练的视觉 RL。 ManiSkill2: A Unified Benchmark for Generalizable Manipulation Skills (2023).
| 模型 | PickCube 成功率(从头视觉 RL) |
|---|---|
| PPO, point cloud | 0.22 |
| PPO, RGBD | 0.01 |
如何运行
worldfoundry-eval zoo benchmark-run \
  --benchmark-id maniskill \
  --mode official-validation \
  --official-results-path <official_results.json> \
  --output-dir tmp/maniskill/official-validation \
  --json
省略 --official-results-path 时,默认导入路径是 WORLDFOUNDRY_MANISKILL_RESULTS_PATH。任务清单:worldfoundry/data/benchmarks/tasks/external/maniskill.yaml。产物:scorecard.json(主键 success_rate)与 raw_results.jsonl。