MemoBench
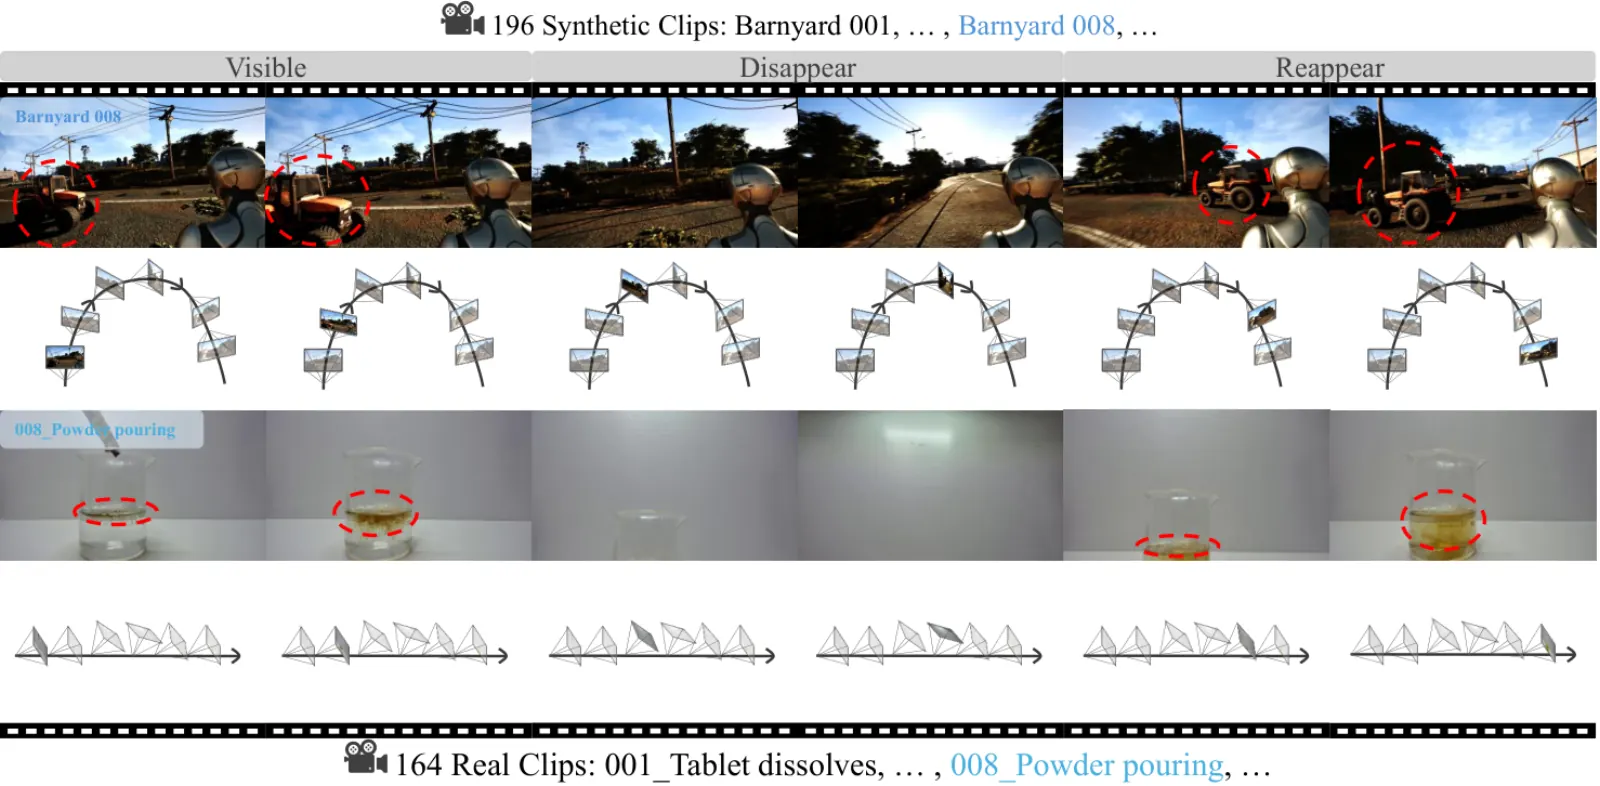
MemoBench(哈佛,联合 MIT 与 MIT-IBM Watson AI Lab)用 Visible → Disappeared → Reappear 范式诊断世界生成器的 视觉记忆:目标可见且物理过程在进行(V),相机转开而过程在画外继续(D),相机回来后模型必须把物体生成在 已更新 的状态(R)。套件是 360 条真值片段(196 合成 + 164 真实),带相机轨迹与深度。
打分分三层:
- Step 1 自动 — CLIP-IQA+ / LAION 美学、光流平滑、DINOv2 身份、几何一致性、相机可控、ImageReward、真值 PSNR/SSIM/LPIPS。
- ORS — SAM-3 Object Revisit Score。
- VQA — 指令跟随、物体/背景、记忆连续性、物理遵守(Gemini 或兼容 VLM)。
memobench_average 是已有归一化组件的均值。代码:MemoBench-Team/MemoBench。
WorldFoundry 仓内内置 runtime,可对 --generated-synthetic-dir / --generated-real-dir 跑 Step 1。ORS 与 VQA 仍是显式外部阶段。可导入官方 CSV(eval_csv、ors_scores.csv、VQA、leaderboard.csv)。
评测维度
- 合成套件类型划分
196 条合成 V-D-R 片段,带相机轨迹与深度。
- 真实套件类型划分
164 条真实 V-D-R 片段。
- Step 1 自动类型赛道
CLIP-IQA+/LAION、光流、DINOv2、几何、相机、ImageReward、真值 PSNR/SSIM/LPIPS。
- 物体回访分类型赛道
SAM-3 ORS;显式外部阶段。
- VQA 支柱类型赛道
Gemini 或兼容 VLM;指令、物体/背景、记忆连续、物理。
数据组成
- 规模
哈佛 / MIT 视觉记忆评测:360 条真值片段(196 合成 + 164 真实),Visible → Disappeared → Reappear。
- 来源
github.com
- 划分
synthetic · real
- 模态
text · image · frames · video
- 许可证
MIT
- 说明
WorldFoundry 内置 Step 1。ORS 与 VQA 仍在外部。只跑 Step 1 不是完整套件。
指标
指标
- 方向越高越好
visual_quality全视频的 CLIP-IQA+ 与 LAION 美学质量。
- 方向越高越好
motion_smoothness可见与重现阶段上的光流时序连贯性。
- 方向越高越好
object_identity_consistency物体重现后的 DINOv2 物体中心身份一致性。
- 方向越高越好
geo3d_consistency可见与重现阶段间基于深度的几何一致性。
- 方向越高越好
camera_controllability生成相机运动与目标相机运动的对齐度。
- 方向越高越好
image_reward_scoreImageReward 路径给出的人类偏好对齐得分。
- 方向越高越好
object_revisit_score目标物体重现的 SAM-3 文本提示检测得分。
- 方向越高越好
gt_all_psnr所有阶段相对真值帧的 PSNR。
- 方向越高越好
gt_all_ssim所有阶段相对真值帧的 SSIM。
- 方向越低越好
gt_all_lpips所有阶段相对真值帧的 LPIPS;越低越好。
- 方向越高越好
instruction_following指定相机运动与事件执行的 VQA 通过率。
- 方向越高越好
object_background物体身份与背景一致性的 VQA 通过率。
- 方向越高越好
continuity_of_memory目标物体出画期间状态保持的 VQA 通过率。
- 方向越高越好
physics_adherence光照、阴影与运动合理性的 VQA 通过率。
- 方向越高越好
memobench_average可用归一化 MemoBench 组件指标的均值。
主指标MemoBench Average
Leaderboard
官方实时榜,嵌在本页。不是 WorldFoundry 跑分。 memobench-team.github.io.
如何运行
worldfoundry-eval zoo benchmark-run \
  --benchmark-id memobench \
  --mode official-validation \
  --official-results-path <official_results.csv> \
  --generated-artifact-dir <generated_frames> \
  --output-dir tmp/memobench/official-validation \
  --json
--run-official 执行仓内 Step 1(--mode both|synthetic|real)。V-D-R 边界会按生成视频帧数缩放。环境变量:WORLDFOUNDRY_MEMOBENCH_RESULTS_PATH、WORLDFOUNDRY_MEMOBENCH_GENERATED_SYNTHETIC_DIR、WORLDFOUNDRY_MEMOBENCH_GENERATED_REAL_DIR。共享栈:video_quality_dino_motion_stack。
仓内指针:worldfoundry/data/benchmarks/tasks/external/memobench.yaml,worldfoundry/evaluation/tasks/execution/runners/memobench/runtime/memobench。
产物包括 scorecard.json(主键 memobench_average),以及存在时的 eval_csv、ors_scores.csv、leaderboard.csv。