ATI-Wan2.1-14B
ATI-Wan2.1-14B(ByteDance):相机可控视频、图生视频;Runner 一致性待确认。
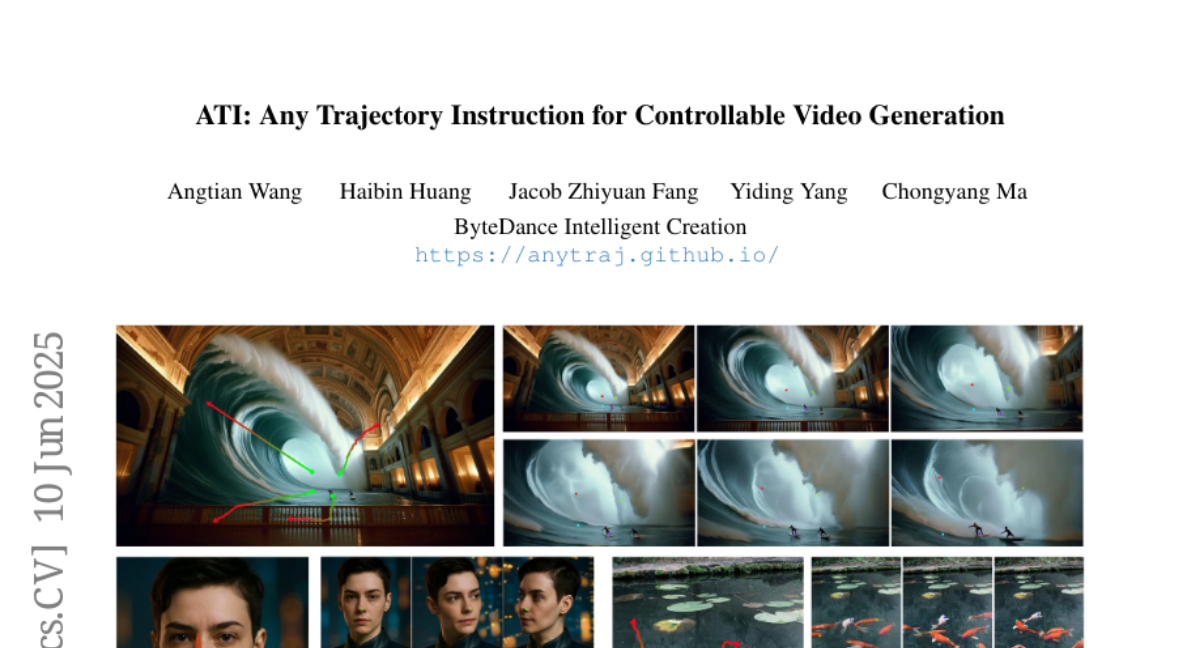
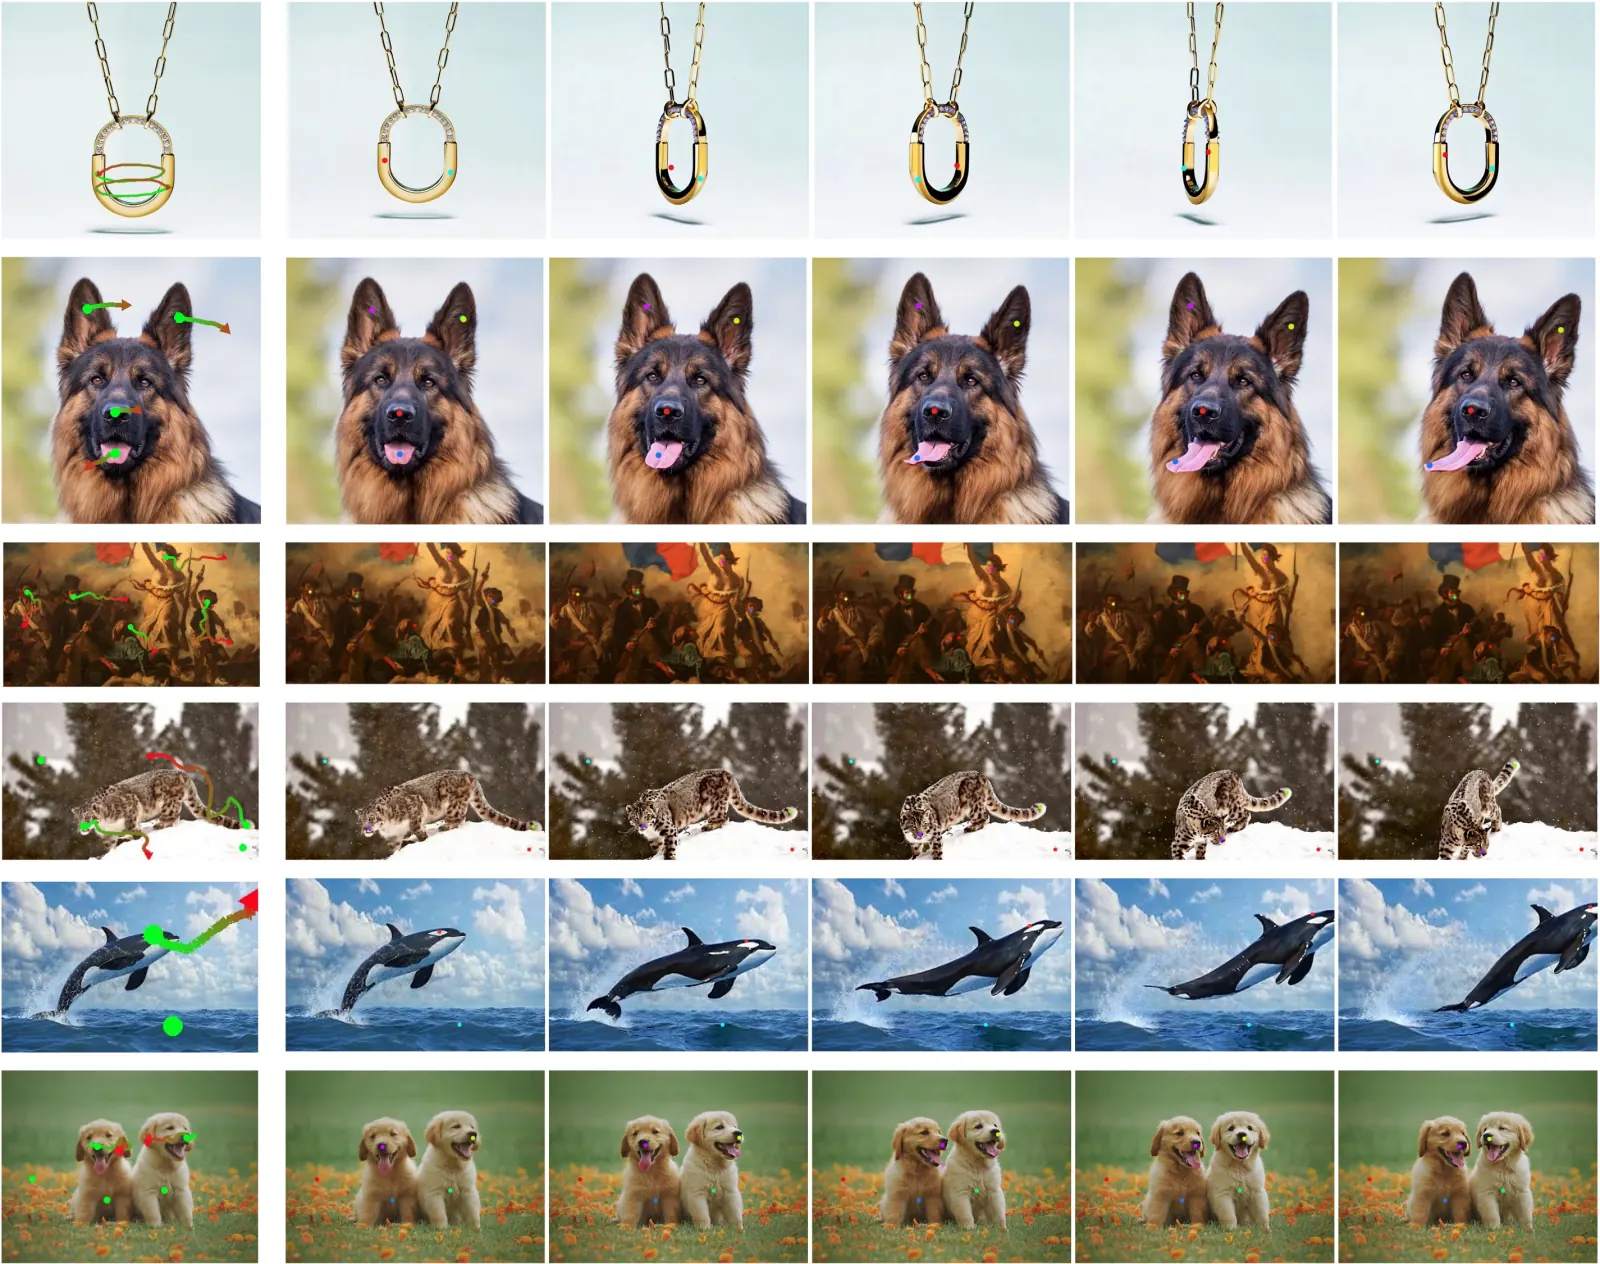
ATI(Any Trajectory Instruction)把「画轨迹」变成视频控制:在输入图上画出点轨迹,基于 Wan2.1-14B 的模型就让物体、相机或两者沿轨迹运动。本 catalog 中仅内置 ATI 的官方推理增量——未改动的 Wan2.1 实现从 worldfoundry/base_models 复用。
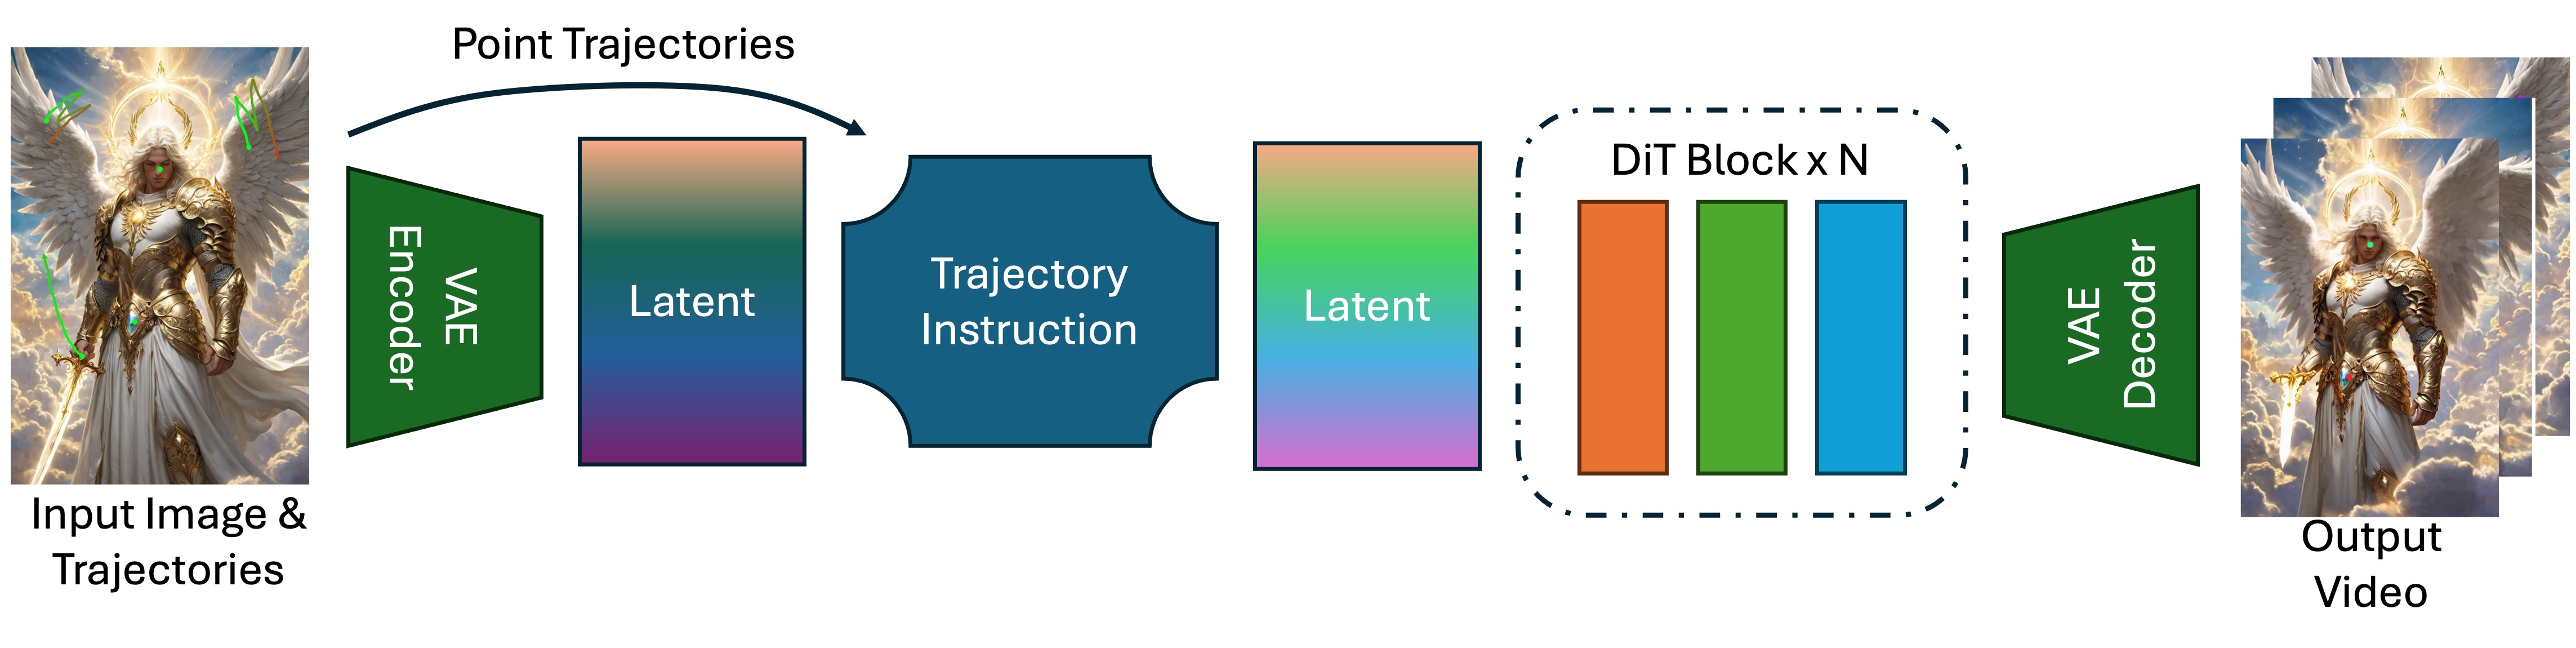
记录论文为arXiv 2505.22944。
代码:bytedance/ATI。代码:Wan-Video/Wan2.1。
构建运行命令
ATIPipelineworldfoundry.pipelines.ati.pipeline_atidefaultworldfoundry.pipelineworldfoundry-eval run \
ati-wan21-14b \
--pipeline.task-profile default \
--json用来做什么
需要相机可控视频时选 ati-wan21-14b:相机轨迹进、受控视频出。视角必须跟随路径时,用它而不是无约束 T2V。
按上游发布,ATI 通过轨迹指令模块把稠密点轨迹条件注入 Wan2.1 I2V 基座。运行时 checkpoint 加载构建 ATI 权重(bytedance-research/ATI)与本地就位的 Wan2.1 I2V 480P 基座组件的只读并集。该模型由字节跳动发布。
catalog 记录的任务包括 相机可控视频、图生视频。模态上,它接受图像,输出视频。
记录的评测入口包括CameraBench(评估轨迹/相机运动的贴合度)。
运行时契约
可选 prompt、input_path、interactions、operator_kwargs;产物 ati-wan21-14b.mp4。
CLI task profile:default。绑定的 pipeline 类是 ATIPipeline。
系列状态:Runner 一致性待确认。
已用本地 ATI 与 Wan2.1 I2V 480P 权重验证真实的 81 帧 GPU 推理;点轨迹精度和官方产物一致性尚未测量。 不允许源码检出或运行时下载。 打包轨迹形状为 [N,121,1,3],x/y 像素坐标乘以 8;可见度可用归一化 [0,1] 或上游量化 [0,8],每条轨迹内部应保持一种编码。
合成轨迹短测尚不能证明点轨迹贴合度或官方产物一致性。
在 WorldFoundry 中运行
启动 worldfoundry-eval run ati-wan21-14b --pipeline.task-profile default 跟随相机路径。上方命令构建器按已记录任务切换 --pipeline.task-profile,发出的仍是 worldfoundry-eval run。
运行环境是统一 profile worldfoundry-unified-cu128(Python 3.11,CUDA 12.8)。
记录的权重仓库包括 bytedance-research/ATI、Wan-AI/Wan2.1-I2V-14B-480P。准备环境并检查本地资产:bash scripts/inference/prepare_model_infer.sh ati-wan21-14b;下载缺失的公开权重时加 --download。
状态:Runner 一致性待确认。