DualCamCtrl
港科大广州 EnVision:RGB + 深度 + 相机 .torch。官方 demo 已验证:320×480、61 帧、50 步。许可证 unknown。期望产物 seaside.mp4。
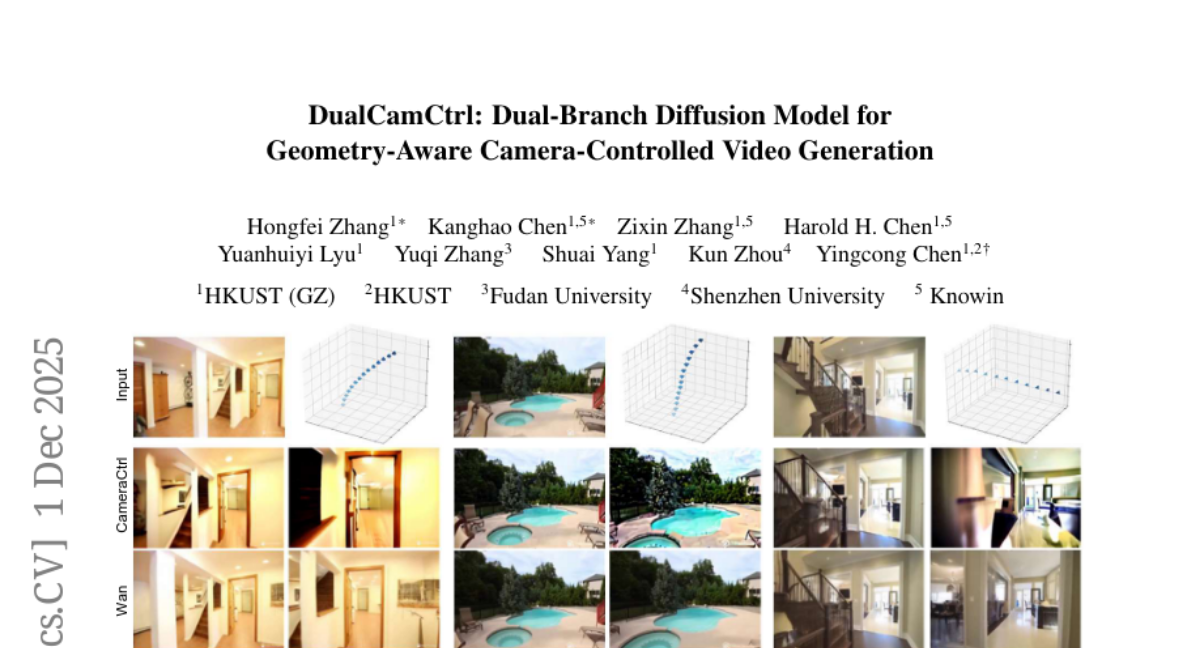
DualCamCtrl 用相机轨迹加深度图控制视频:RGB 和深度一起钉住几何,让相机运动落地。WorldFoundry 把推理放在 worldfoundry/synthesis/visual_generation/dualcamctrl,对外是 DualCamCtrlPipeline。Runner 和 demo 都按官方 RGB / 深度 / 相机契约已验证。
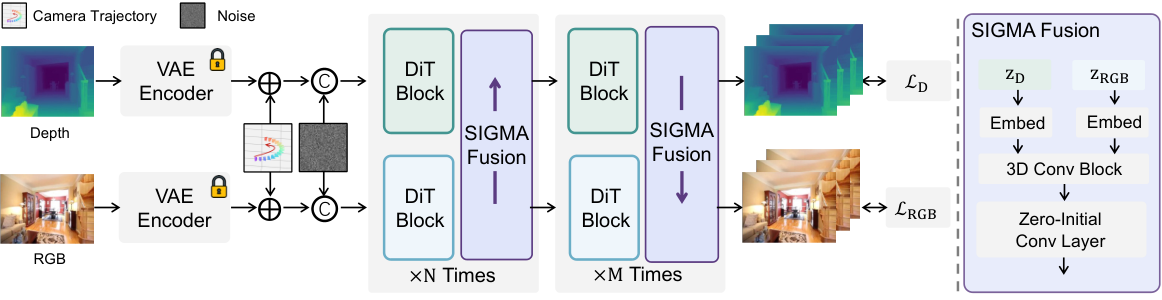
论文:arXiv 2511.23127。项目页:soyouthinkyoucantell.github.io/dualcamctrl-page。代码:EnVision-Research/DualCamCtrl。发布方:港科大(广州)EnVision Lab。catalog 许可证:unknown。
构建运行命令
DualCamCtrlPipelineworldfoundry.pipelines.component_pipelinesinteractive-videoworldfoundry.pipelineworldfoundry-eval run \
dualcamctrl \
--pipeline.task-profile interactive-video \
--json用来做什么
双相机控制,面向立体风格成对输入。
启动 worldfoundry-eval run dualcamctrl。
评测入口:CameraBench(受控生成的相机轨迹贴合度)。
运行时契约
必填 prompt、image;可选 video;actions:camera_trajectory, depth_image;产物 dualcamctrl.mp4、seaside.mp4。
| 旋钮 | 官方 demo |
|---|---|
| 尺寸 | 320×480 |
| 帧数 | 61 |
| 步数 | 50 |
| 轨迹 | .torch 相机文件 |
在 WorldFoundry 中运行
状态:已验证。统一环境 worldfoundry-unified-cu128(Python 3.11, CUDA 12.8)。先把 FayeHongfeiZhang/DualCamCtrl、alibaba-pai/Wan2.1-Fun-V1.1-1.3B-Control-Camera、Wan-AI/Wan2.1-T2V-1.3B 等就位到本地,缺文件加载失败,运行时不下载。在该环境执行 worldfoundry-eval run dualcamctrl。catalog 未记录 VRAM。