BridgeData V2
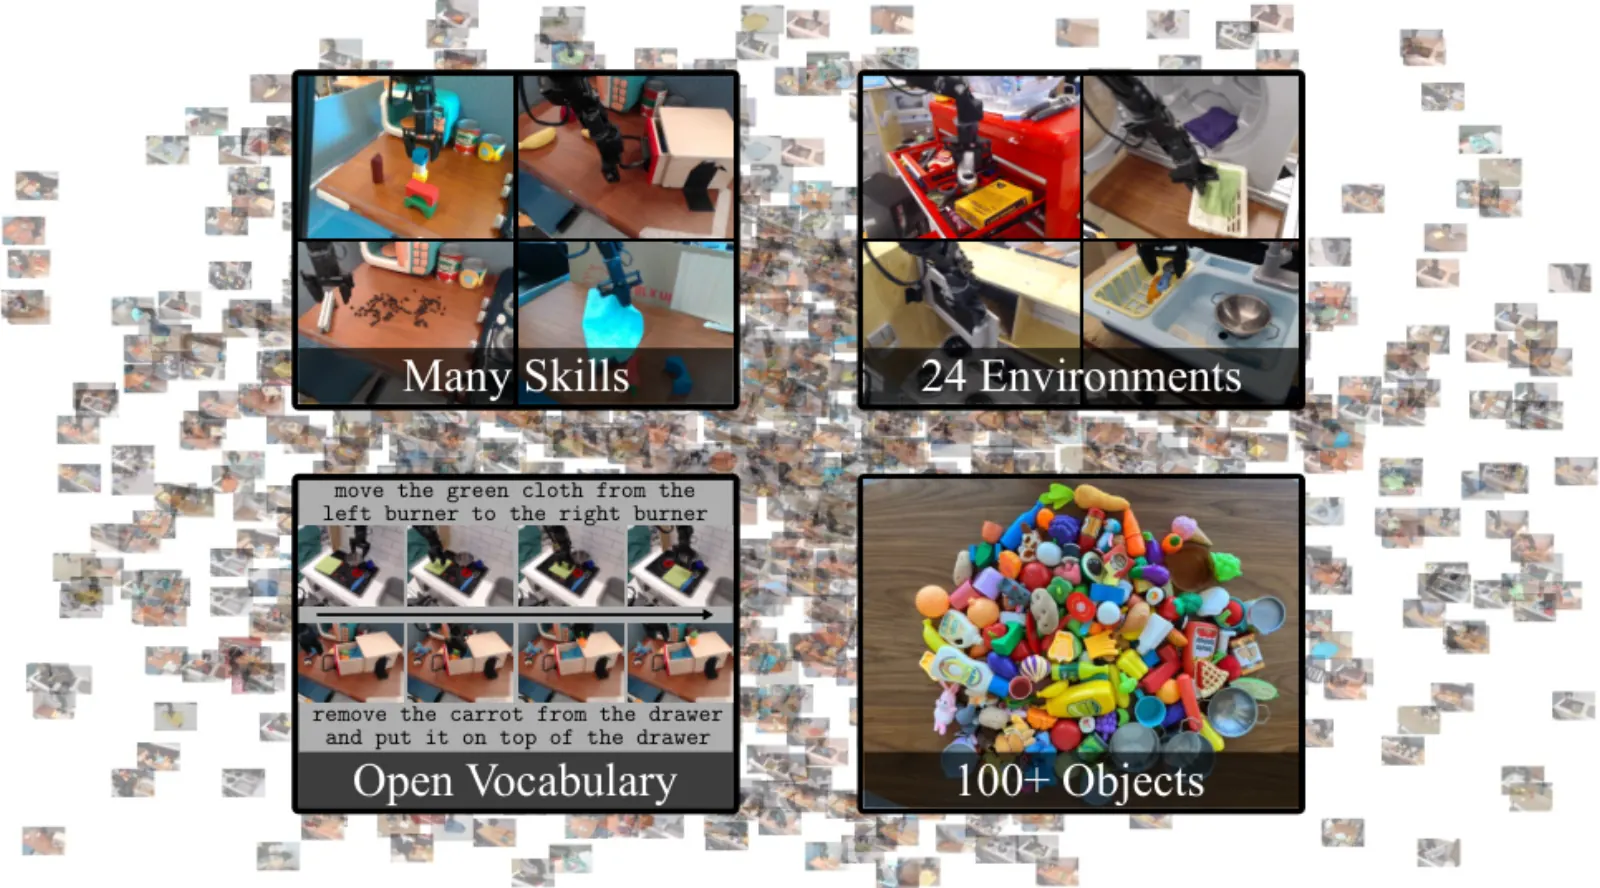
BridgeData V2(加州大学伯克利分校 RAIL)是面向开放词表、多任务策略的真机操作数据集。官方数字:WidowX 250 六自由度、24 个环境、13 种技能、60096 条轨迹——其中 50365 条 VR 遥操作演示、9731 条脚本抓放。七个玩具厨房占主体,其余为桌面、水槽等。控制频率 5 Hz(平均约 38 步)。感知为 640×480:固定肩上 RGB-D、两个随机 RGB 视角、腕部相机。每条轨迹带语言标签;评测分语言条件(eval_lc)与目标图像条件(eval_gc)。
论文:BridgeData V2。项目:rail-berkeley.github.io/bridgedata。代码:rail-berkeley/bridge_data_v2(MIT)。官方媒体走 HTTP / 项目页下载,不是单一 Hugging Face 表。
WorldFoundry 导入策略评测导出(任务 / 目标成功率、离线动作准确率、rollout 成功率)。它不落地整套数据、不跑 WidowX 推理、也不执行真机 rollout。若需本地数据,就位在 ${WORLDFOUNDRY_DATA_DIR}/datasets/bridgedata-v2。
评测维度
- 语言条件评测类型赛道
WidowX 250 上的开放词表指令。官方 eval_lc 路径。
- 目标图像条件评测类型赛道
目标图像条件(官方 eval_gc)。与语言成功率分开。
- 遥操作 vs 脚本抓放类型划分
50365 条 VR 遥操作演示与 9731 条脚本抓放 rollout。
- 13 种技能 / 24 个环境类型类别
抓放、推、扫、堆叠、折叠等相关技能,覆盖玩具厨房、水槽与桌面。
数据组成
- 规模
UC Berkeley RAIL 真机集合:WidowX 250 六自由度、24 个环境、60096 条轨迹(7 个玩具厨房,外加桌面、水槽、洗衣等)。5 Hz,平均约 38 步,640×480 RGB-D / 腕部 / 随机第三人称视角,每条轨迹带语言标签。官方下载走 HTTP / 项目页,不是单一 Hugging Face 表。
- 来源
github.com
- 划分
eval
- 模态
language · vision · action · state · proprioception
- 许可证
MIT
- 说明
代码仓库为 MIT。数据就位遵循项目页 HTTP 发布。网上的 Hugging Face 副本是第三方转换。
指标
指标
- 方向越高越好
success_rate导入的策略评测上的主任务成功率。
主指标Success Rate
- 方向越高越好
task_success按任务聚合的成功率。
- 方向越高越好
goal_success目标图像条件下的任务成功率(eval_gc)。
- 方向越高越好
action_accuracy相对参考动作的离线动作预测准确率。
- 方向越高越好
rollout_success已执行真机或官方脚本 rollout 的成功率。
Leaderboard
论文报告结果(非实时榜;不是 WorldFoundry 跑分)。 论文在两个评测任务上比较 BridgeData V2 与 V1+PTR。 BridgeData V2: A Dataset for Robot Learning at Scale (2023).
| 模型 | 平均成功率(论文报告的 2 个任务) |
|---|---|
| BridgeData V2 | 0.70 |
| BridgeData V1 + PTR | 0.08 |
如何运行
worldfoundry-eval zoo benchmark-run \
  --benchmark-id bridgedata-v2 \
  --mode official-validation \
  --official-results-path <official_results.json> \
  --output-dir tmp/bridgedata-v2/official-validation \
--json默认导入路径:WORLDFOUNDRY_BRIDGEDATA_V2_RESULTS_PATH。清单:worldfoundry/data/benchmarks/tasks/external/bridgedata-v2.yaml。请在导出上声明语言 vs 目标图像(以及遥操作 vs 脚本)。产物:scorecard.json(主键 success_rate;另有 goal_success、action_accuracy、rollout_success)与 raw_results.jsonl。