EWMBench
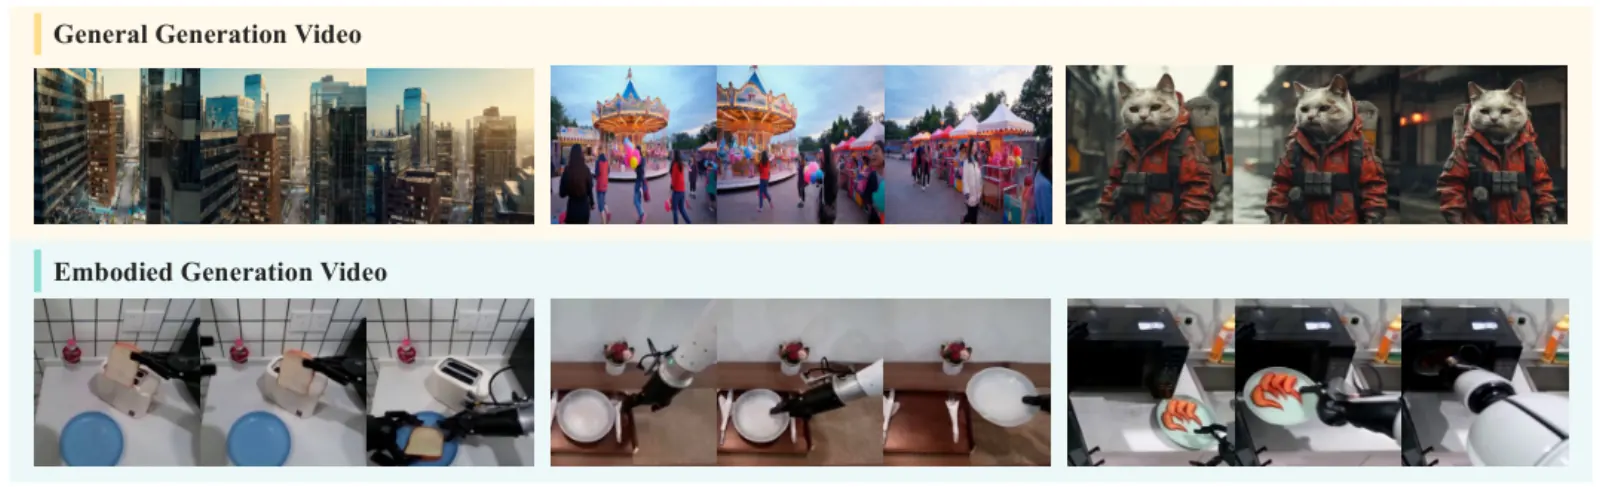
EWMBench(AgiBot / AgibotTech)评的是 AgiBot-World 生态里动作条件的机器人操作视频。这是世界模型质量评测,不是桌面操作成功率套件。四个分面汇总为 ewmbench_average:
- 场景一致性 — 工作空间是否保持稳定?
- 运动正确性 — 机械臂 / 物体轨迹是否匹配任务?
- 语义对齐 — 片段是否匹配语言指令?
- 多样性 — 生成 rollout 的多样性。
论文:EWMBench。数据 / 项目:agibot-world/EWMBench(CC-BY-NC-SA-4.0)。代码:AgibotTech/EWMBench。
WorldFoundry 内置 runtime 资源,并通过 benchmark-run 归一化官方结果文件。依赖就位时,--run-official 可调度上游 evaluate.py。检测器 / VLM 裁判资源仍在上游。
评测维度
- 场景一致性类型轴
生成的操作视频里,工作空间是否保持稳定?
- 运动正确性类型轴
机械臂 / 物体轨迹是否匹配请求的具身任务?
- 语义对齐类型轴
视频是否匹配语言指令?
- 多样性类型轴
具身世界模型生成 rollout 的多样性。
数据组成
- 规模
AgiBot EWMBench:来自 AgiBot-World 生态的动作条件机器人操作视频,按场景、运动、语义与多样性打分。
- 来源
agibot-world/EWMBench · github.com
- 模态
text · action · video · frames
- 许可证
cc-by-nc-sa-4.0
- 说明
WorldFoundry 归一化官方结果文件。完整官方打分仍需要上游检测器 / VLM 资源。
指标
指标
- 方向越高越好
scene_consistency生成片段上工作空间是否稳定。
- 方向越高越好
motion_correctness机械臂 / 物体运动是否匹配任务。
- 方向越高越好
semantic_alignment生成视频与语言指令是否一致。
- 方向越高越好
diversity具身 rollout 的多样性。
- 方向越高越好
ewmbench_average场景、运动、语义与多样性四分齐备时的均值。
主指标EWMBench average
Leaderboard
论文报告结果(非实时榜;不是 WorldFoundry 跑分)。 论文总分(场景 + 运动 + 语义)。 EWMBench: Evaluating Scene, Motion, and Semantic Quality in Embodied World Models (2025).
| 模型 | 总分 |
|---|---|
| EnerVerse_FTdomain-finetuned | 4.7010 |
| LTX_FTdomain-finetuned | 4.5493 |
| Kling | 3.8698 |
| Hailuo | 3.4125 |
| COSMOS | 3.2872 |
| OpenSora | 3.1392 |
| LTX | 2.9676 |
如何运行
worldfoundry-eval zoo benchmark-run \
  --benchmark-id ewmbench \
  --mode official-validation \
  --official-results-path <official_results.json> \
  --generated-artifact-dir <generated_videos> \
  --output-dir tmp/ewmbench/official-validation \
  --json
--task-manifest 与 --config-path 绑定任务集和打分配置;--limit 限制接线运行。默认导入路径:WORLDFOUNDRY_EWMBENCH_RESULTS_PATH。可选根:WORLDFOUNDRY_EWMBENCH_ROOT。共享资源:ewmbench_dataset_assets。
仓内指针:
worldfoundry/data/benchmarks/tasks/external/ewmbench.yaml
worldfoundry/evaluation/tasks/execution/runners/ewmbench/runtime/ewmbench
产物包括 scorecard.json(主键 ewmbench_average)、benchmark_contract.json、raw_metric_table.jsonl。