
WorldScore
WorldScore(斯坦福)把 3D/4D 场景生成与视频世界模型 放进同一协议。模型收到起始场景加一串 相机指定的布局指令。三个分面归一化为 worldscore_average:
- 可控性 — 相机与物体 / 条件控制
- 质量 — 视觉与重建保真
- 动态 — 时间行为
论文:WorldScore。项目:haoyi-duan.github.io/WorldScore。代码:haoyi-duan/WorldScore(MIT)。数据:Howieeeee/WorldScore(修订 42c4e267e1cc0529af1b0284ce018e04d43906e3)。
WorldFoundry 仓内内置核心 runtime,并把 evaluation.json 树转成 scorecard。有界动态组件已验证;完整指标树执行未验证。完整指标需要 DROID / lietorch、GroundingDINO、SAM、光流 / 插帧、Mamba 及对应权重。
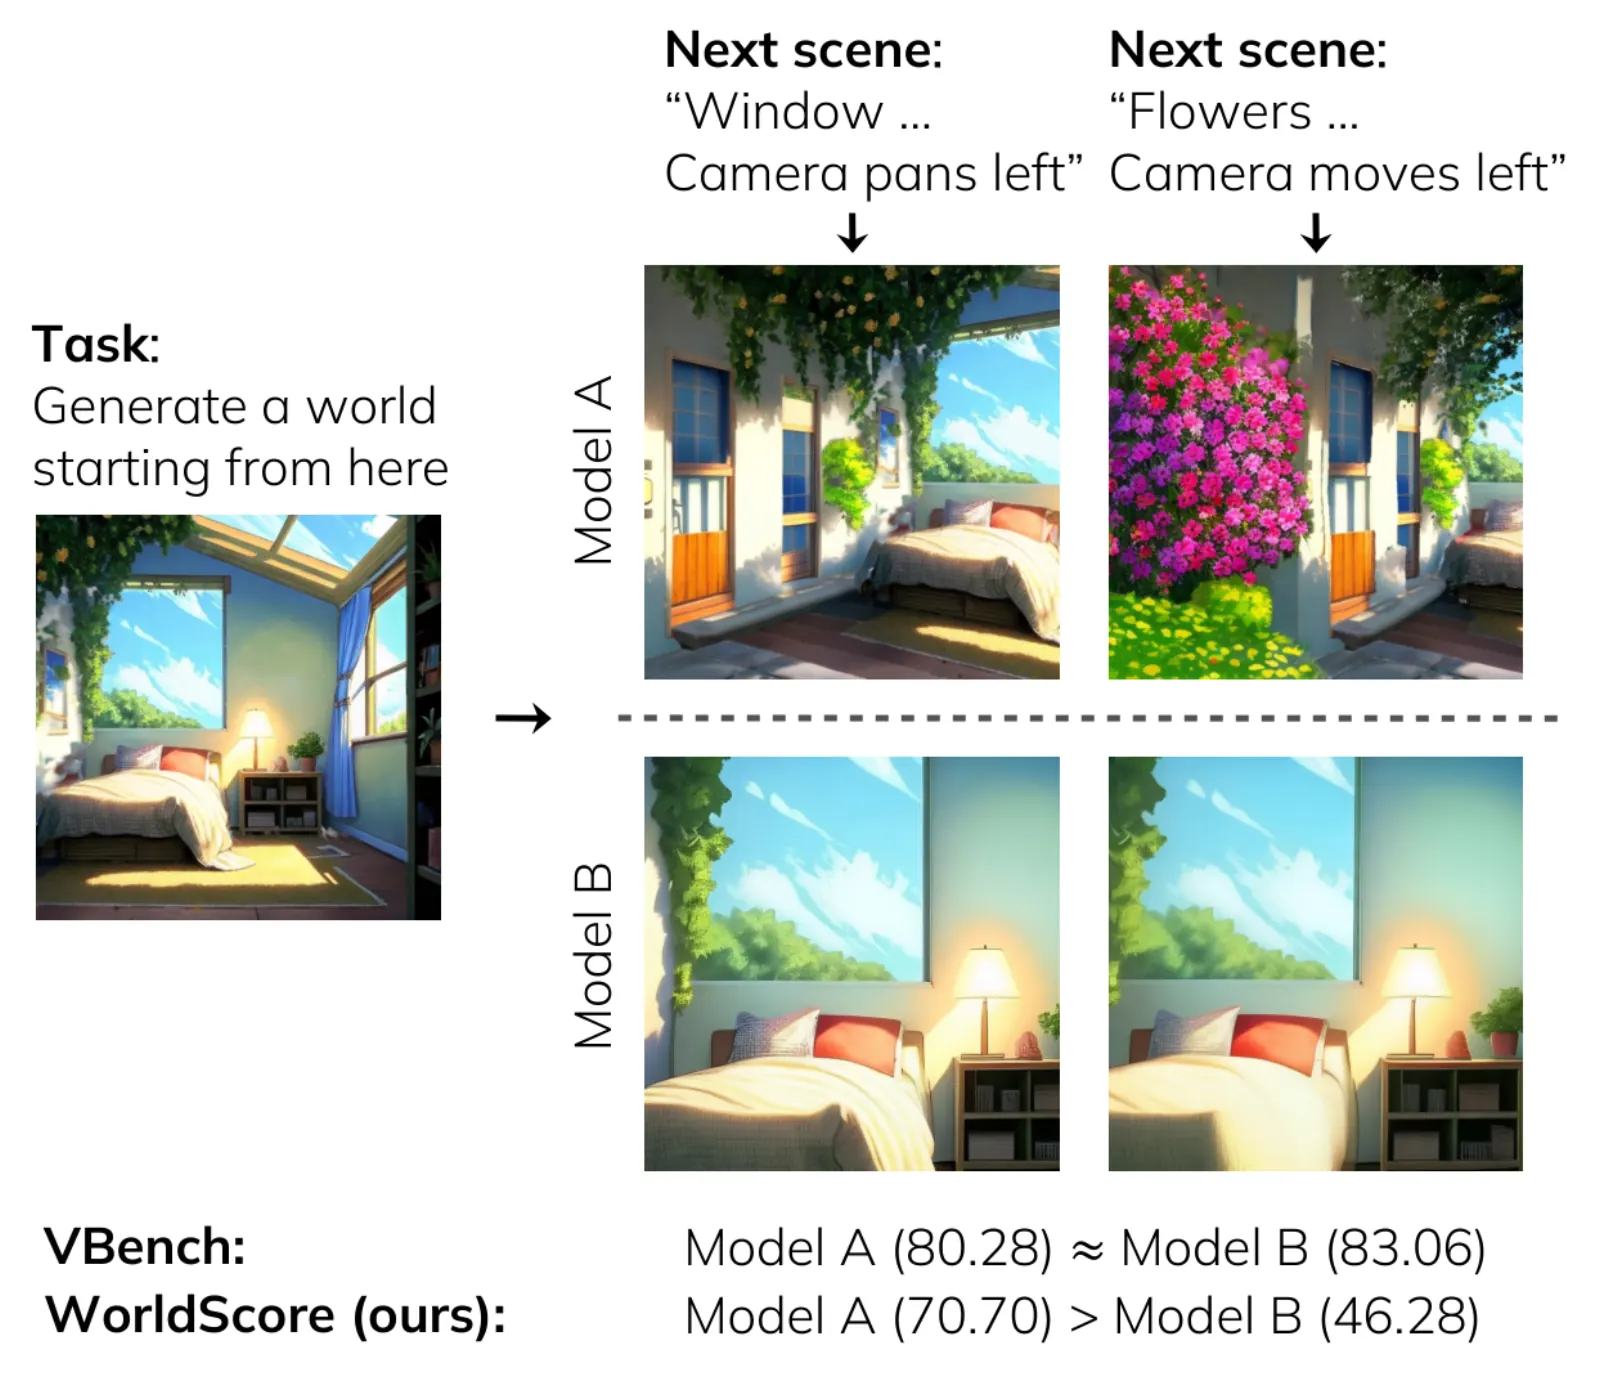
评测维度
- 可控性类型轴
相机与物体/条件控制。
- 质量类型轴
视觉与重建保真。
- 动态类型轴
相机指定 rollout 的时间行为。
数据组成
- 规模
斯坦福统一世界生成评测。起始场景 + 相机指定布局指令。数据 Howieeeee/WorldScore(MIT),修订 42c4e267e1cc0529af1b0284ce018e04d43906e3。
- 来源
Howieeeee/WorldScore · github.com
- 模态
image · video · 3d · 4d
- 许可证
MIT
- 说明
有界动态组件已验证。完整指标树执行(DROID/lietorch、GroundingDINO、SAM、光流、Mamba)未验证。
指标
指标
- 方向越高越好
controllabilityWorldScore 相机与条件可控性指标族。
- 方向越高越好
qualityWorldScore 视觉与重建质量指标族。
- 方向越高越好
dynamicsWorldScore 时序动态指标族。
- 方向越高越好
worldscore_averageWorldScore 指标族的归一化聚合分。
主指标WorldScore Average
Leaderboard
官方实时榜,嵌在本页。不是 WorldFoundry 跑分。 Hugging Face Space(Howieeeee / 作者).
如何运行
hf download Howieeeee/WorldScore --repo-type dataset \
  --revision 42c4e267e1cc0529af1b0284ce018e04d43906e3 \
  --local-dir cache/worldfoundry/data/hfd_datasets/Howieeeee/WorldScore

worldfoundry-eval zoo benchmark-run \
  --benchmark-id worldscore \
  --mode official-validation \
  --official-results-path <official_results.json> \
  --generated-artifact-dir <generated_videos> \
  --output-dir tmp/worldscore/official-validation \
  --json
GPU 路径:--generated-root、--data-path、--num-jobs。暂存助手:--stage-dynamic-source、--stage-sample-index、--stage-target-frames。环境变量:WORLDFOUNDRY_WORLDSCORE_RESULTS_PATH、WORLDFOUNDRY_WORLDSCORE_OUTPUT_DIR、WORLDFOUNDRY_WORLDSCORE_CONFIG_ROOT。共享栈:worldscore_spatial_metric_stack。
仓内指针:worldfoundry/data/benchmarks/tasks/external/worldscore.yaml,worldfoundry/evaluation/tasks/execution/runners/worldscore/runtime/worldscore。
产物包括 scorecard.json(主键 worldscore_average)与 per_sample_metrics.jsonl。