
WRBench
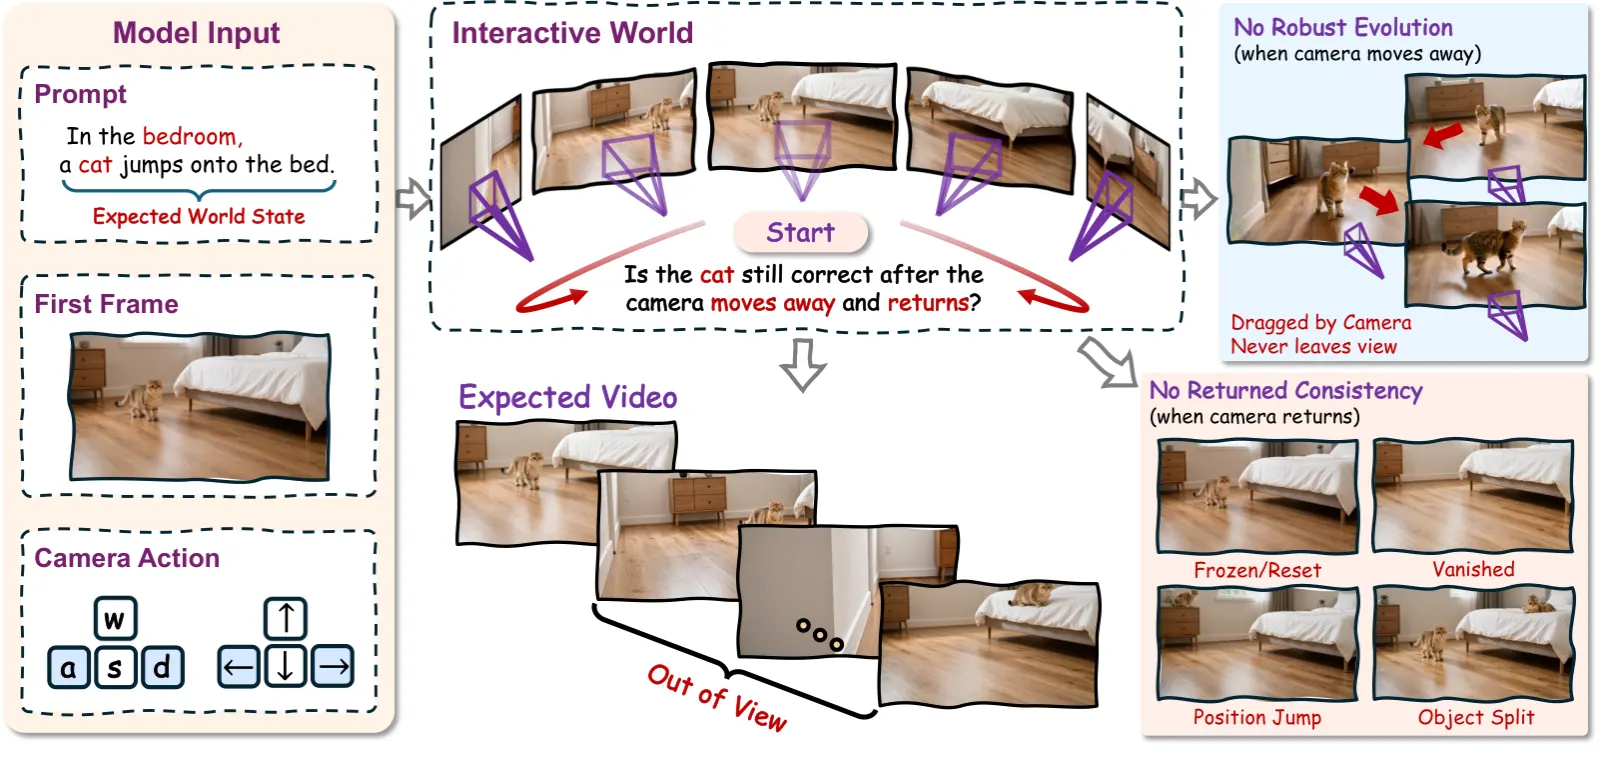
WRBench(“Current World Models Lack a Persistent State Core”;中科大与 X-Humanoid / 北京人形机器人创新中心)把相机运动当成 可观测性干预:事件开始,相机转开,回来时问目标是 推进到终点还是冻在离开时的状态。Natural-25 交叉 25 个场景族与四级事件设计(空间变化 × 状态变化)。标准相机轨把 100 个语义变体 × 五种相机控制 展开成 500 条请求。
分层 D1–D6:
- D1 — 请求相机精度 / prompt-相机对齐
- D2 — 视觉完整性
- D3 / D4 — 可见时的空间 / 状态一致性
- D5 / D6 — 再观察时的空间 / 状态一致性(只在可判定的隐藏-返回证据上聚合)
wrbench_average 汇总 D1–D6。论文:WRBench。项目:jinplu.github.io/WRBench。代码:JinPLu/WRBench。数据:WRBench/wrbench-natural25。
WorldFoundry 检入完整包装与 Natural-25 资产。Natural-25 请求物化与结果归一化可用;完整 D1–D6 执行未验证。打分器:VGGT-Omega、DINOv2、Qwen3.5、Qwen3-VL。
评测维度
- D1 相机类型轴
请求相机精度与 prompt-相机对齐。
- D2 视觉完整性类型轴
生成帧的视觉完整性。
- D3–D4 可见类型轴
内容可见时的空间与状态一致性。
- D5–D6 再观察类型轴
仅在隐藏-返回证据上聚合。
- Natural-25类型套件
25 场景族 × 四级事件;100 语义变体 × 5 种相机控制 = 500 条请求。
数据组成
- 规模
中科大 / X-Humanoid 持久状态评测。Natural-25:500 条相机控制请求。D1–D6 分层链。数据 WRBench/wrbench-natural25。
- 来源
WRBench/wrbench-natural25 · WRBench/wrbench-results · WRBench/wrbench-videos · github.com
- 划分
natural25
- 模态
text · image · video · camera-trajectory
- 说明
Natural-25 请求物化与结果归一化可用。完整 D1–D6 执行(VGGT-Omega、DINOv2、Qwen3.5、Qwen3-VL)未验证。
指标
指标
- 方向越高越好
d1_cam_precD1-CamPrec:存在显式目标轨迹时的请求相机轨迹精度。
- 方向越高越好
d1_cam_align_common_yawD1-CamAlign(common yaw):prompt/API 相机控制的意图对齐。
- 方向越高越好
d1_cam_align_static_holdD1-CamAlign(static hold):保持静止相机请求上的对齐。
- 方向越高越好
d2_visual_integrityD2:生成帧的视觉完整性。
- 方向越高越好
d3_visible_spatial_consistencyD3:内容可见期间的空间一致性。
- 方向越高越好
d4_visible_state_consistencyD4:内容可见期间的事件状态一致性。
- 方向越高越好
d5_reobservation_spatial_consistencyD5:隐藏内容重新入画时的空间一致性。
- 方向越高越好
d6_reobservation_state_consistencyD6:返回目标的事件状态一致性(事件是否推进了)。
- 方向越高越好
wrbench_averageD1-D6 诊断维度的聚合分。
主指标WRBench diagnostic average
Leaderboard
官方实时榜,嵌在本页。不是 WorldFoundry 跑分。 Hugging Face Space(WRBench).
如何运行
worldfoundry-eval zoo benchmark-run \
  --benchmark-id wrbench \
  --mode official-validation \
  --official-results-path <official_results.json_or_csv> \
  --generated-artifact-dir <generated_videos> \
  --output-dir tmp/wrbench/official-validation \
  --json
--run-official 对照 Natural-25 给生成视频加相机 sidecar 打分(--scorer-profile、--sidecar-profile-gate)。没有再观察支持的行从 D5/D6 排除,不记失败。环境变量:WORLDFOUNDRY_WRBENCH_RESULTS_PATH、WORLDFOUNDRY_WRBENCH_ROOT。共享栈:vggt_omega、dinov2、qwen3_5_vl、qwen3_vl。
仓内指针:worldfoundry/data/benchmarks/tasks/external/wrbench.yaml,worldfoundry/data/benchmarks/assets/wrbench,worldfoundry/evaluation/tasks/execution/runners/wrbench/runtime/wrbench。
产物包括 scorecard.json(主键 wrbench_average,榜单键 Avg)与 generation_requests.jsonl。
仓内 Natural-25 资产
worldfoundry/data/benchmarks/assets/wrbench/natural25/ 是 WorldFoundry 物化请求用的 prompt 网格(与本仓库一样 Apache-2.0)。Hugging Face 镜像:合集、WRBench/wrbench-natural25、WRBench/wrbench-videos、榜单。
| 文件 | 作用 |
|---|---|
scene_events_25x4.csv | 25 个场景族 × 4 个事件轴(无 / 空间 / 状态 / 全) |
families.jsonl | 场景族元数据与 prompt 变体 |
variants.jsonl | 确定性 TI2V 变体:25 族 × 4 事件档 × 4 相机间隔。ti2v_prompt 是锚定首帧的正式 prompt |
variants.legacy_pronoun_20260620.jsonl | 冻结的 provenance 快照;目前与 variants.jsonl 字节相同 |
t2v_layout_anchors.jsonl | 纯文本布局事实(主体在左、交互者在右、开放表面、背景) |
t2v_event_tails.jsonl | 按 variant_id 的纯文本事件 / 动作尾巴 |
prompt_profiles/t2v_layout_anchor.json | 纯文本 prompt profile;禁止 T2I/TI2V 风格词 |
camera_scopes/t2v_rotation_stress_30_60.json | 仅 T2V 的旋转压力范围(static、yaw30_LR、yaw30_RL、yaw60_LR、yaw60_RL) |
first_frames/ + first_frames_manifest.json | 已发布的 PNG 首帧,每个 family_id 一张 |
可以用 wrbench firstframe 重生成首帧,或换成自己的 T2I 图。人工标注另行发布。纯文本榜单条目应物化 t2v_layout_anchor 和旋转压力范围,而不是主 TI2V/TV2V 面。