
SANA-WM 80-Scene Benchmark
SANA-WM 80-Scene Benchmark 随 NVIDIA SANA 世界模型工作发布。两个划分(simple_60s、hard_60s)各 80 个场景:一张条件图加 961 帧、16 FPS 相机轨迹。世界模型必须按轨迹滚出 一分钟 视频。四个分面:
- VBench 风格质量 — 视觉 / 时间维度;主键
vbench_overall。 - 回访一致性 — 轨迹回到先前视点时的帧对 PSNR / SSIM / LPIPS。
- 相机位姿 — 相对目标轨迹的旋转误差(度)、相对平移误差、相对运动一致性。
delta_iq— 时间窗口上的成像质量下降(长程漂移;越低越好)。
代码:NVlabs/Sana。数据:Efficient-Large-Model/SANA-WM-Bench(Apache-2.0)。
WorldFoundry 在仓内实现评测器。打分时复用已有 VBench 与 Pi3,不执行 NVlabs/Sana checkout。位姿推断是单独可调度的 GPU 阶段;只消费 eval_poses.json。
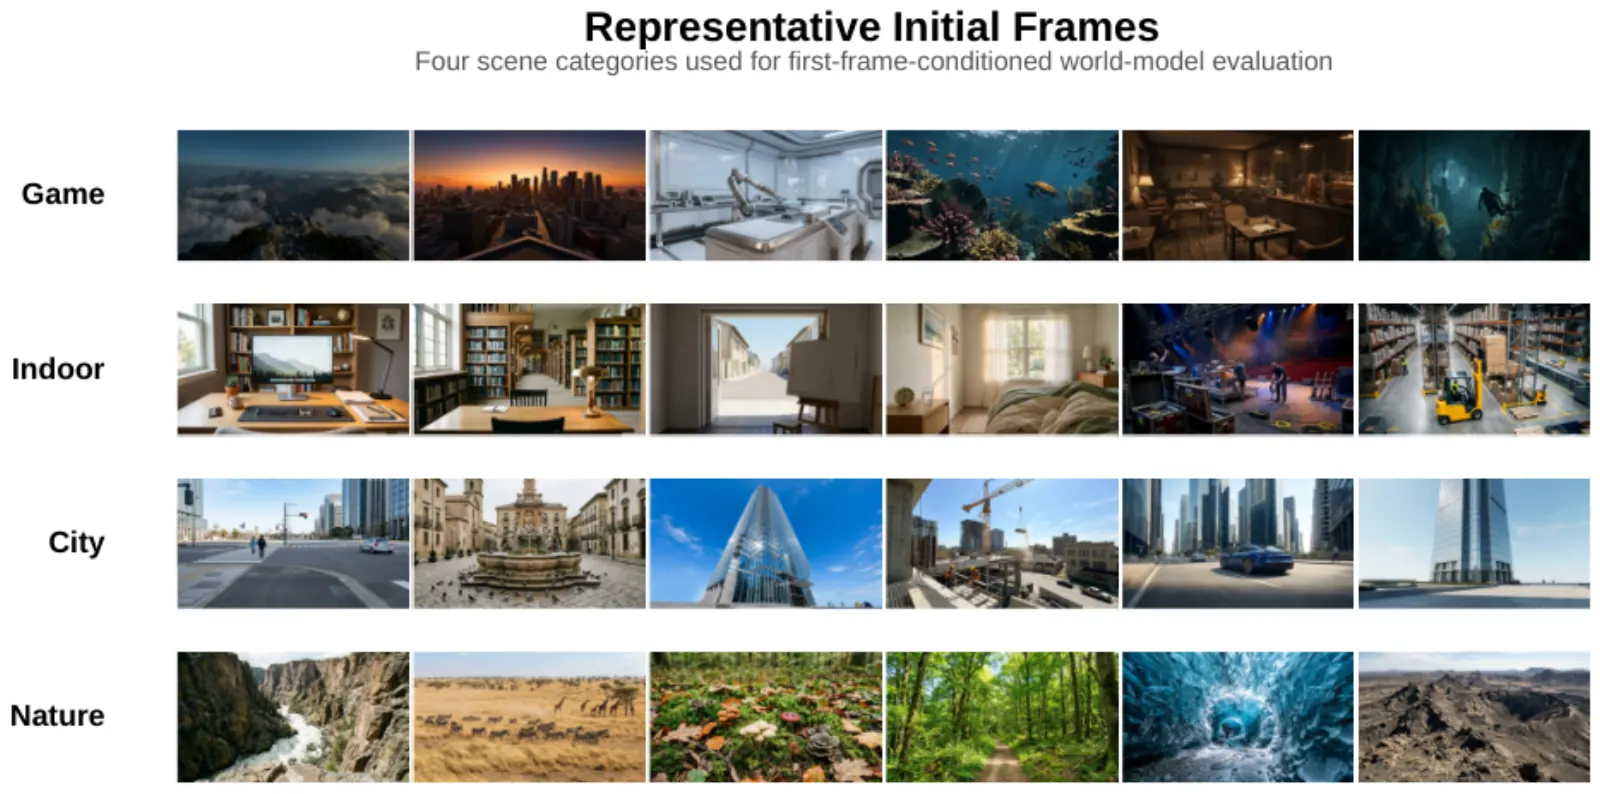
评测维度
- 类型划分
simple_60s80 个场景,961 帧 / 16 FPS 相机轨迹,一分钟 rollout。
- 类型划分
hard_60s80 个更难场景,同样 961 帧 / 16 FPS 协议。
数据组成
- 规模
NVIDIA SANA-WM 80 场景世界模型评测。两个划分各 80 场景,961 帧 16 FPS 轨迹。分面:VBench 质量、回访一致性、相机位姿、delta_iq。Apache-2.0。
- 来源
Efficient-Large-Model/SANA-WM-Bench · github.com
- 划分
simple_60s · hard_60s
- 模态
text · image · video · camera-trajectory
- 许可证
Apache-2.0
- 说明
WorldFoundry 自研评测器并复用已有 VBench/Pi3。尚未跑 80×2 数值对齐。位姿推断是单独 GPU 阶段。
指标
指标
- 方向越高越好
vbench_overall常驻 VBench 视觉/时序质量维度的均值。
主指标VBench Overall
- 方向越高越好
vbench_total_scoreVBench total_score 诊断性聚合分。
- 方向越高越好
revisit_psnr轨迹回访先前视点时帧对间的 PSNR。
- 方向越高越好
revisit_ssim同一回访帧对间的 SSIM。
- 方向越低越好
revisit_lpips同一回访帧对间的 LPIPS。
- 方向越低越好
rot_err_deg相对目标轨迹的相机旋转误差(度)。
- 方向越低越好
trans_err_rel相对目标轨迹的相机平移相对误差。
- 方向越低越好
cam_mc_rel相机运动一致性相对误差。
- 方向越低越好
delta_iq跨时间窗口的成像质量衰减(长时程漂移)。
Leaderboard
论文报告结果(非实时榜;不是 WorldFoundry 跑分)。 表 2 简单轨迹划分。分辨率不同(LingBot-World / Infinite-World / HY-WorldPlay 为 480p,其余为 720p)。 SANA-WM: Efficient Minute-Scale World Modeling with Hybrid Linear Diffusion Transformer (2026).
| 模型 | VBench Overall(简单轨迹) |
|---|---|
| LingBot-World480p | 81.82 |
| SANA-WM + refiner | 80.62 |
| SANA-WM | 79.29 |
| Infinite-World480p | 79.18 |
| Matrix-Game 3.0 | 78.53 |
| HY-WorldPlay480p | 68.82 |
如何运行
hf download Efficient-Large-Model/SANA-WM-Bench --repo-type dataset \
  --local-dir "${WORLDFOUNDRY_SANA_WM_BENCH_DATASET_ROOT}"

${WORLDFOUNDRY_UNIFIED_PYTHON} \
  worldfoundry/evaluation/tasks/execution/runners/sana_wm_bench/run_sana_wm_bench_official_runner.py \
  --run-official \
  --dataset-root "${WORLDFOUNDRY_SANA_WM_BENCH_DATASET_ROOT}" \
  --generated-video-dir "${WORLDFOUNDRY_GENERATED_ARTIFACT_DIR}" \
  --split simple_60s \
  --metrics vbench,revisit,temporal \
  --output-dir tmp/sana_wm_bench/official \
  --json
视频命名 <scene_id>_generated.mp4。--metrics 选择 vbench,revisit,temporal,camera。--max-pairs 限制回访对数;--revisit-lpips 加 LPIPS。相机指标需要 --pose-results-path / eval_poses.json(导入时把弧度转成度)。数据布局:images/<scene_id>.png、<split>/sanawm_export_v2/<scene_id>.npz、run_manifest.jsonl。
仓内指针:worldfoundry/data/benchmarks/tasks/external/sana-wm-bench.yaml。
产物包括 scorecard.json(主键 vbench_overall)与 raw_metric_table.jsonl。