LIBERO-Mem
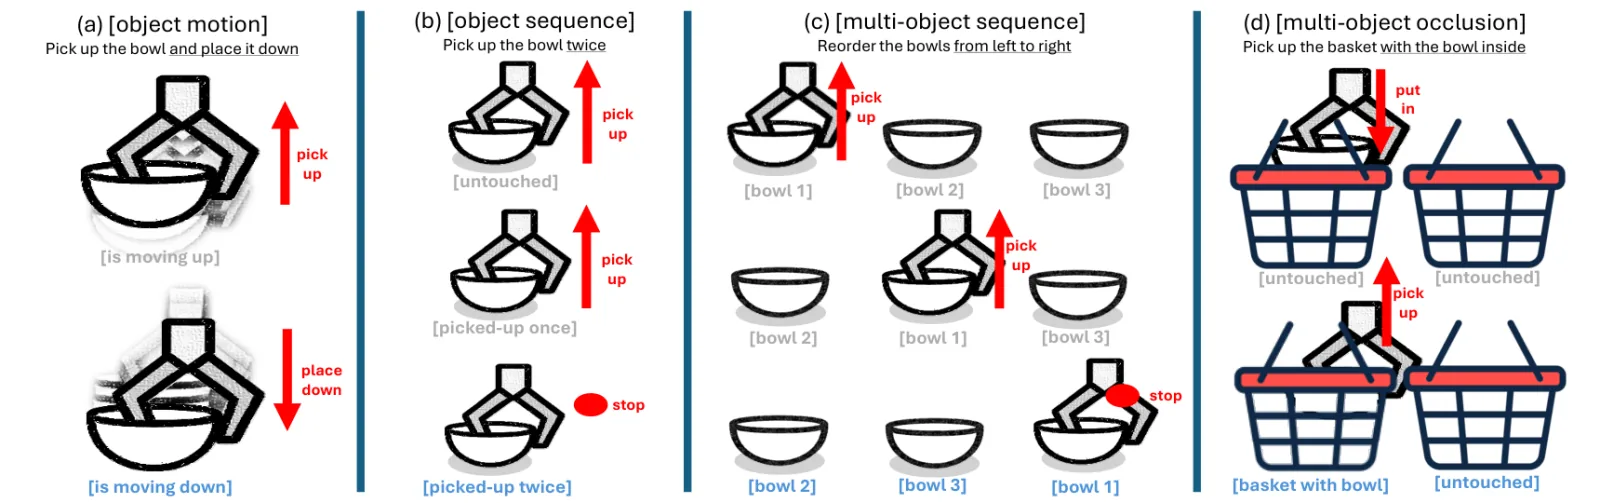
LIBERO-Mem(AAAI 2026)不是 Spatial / Object / Goal / LIBERO-100 那四个终身学习套件。FPT Software AI Center(联合阿肯色、斯图加特、CMU、奥尔堡与利物浦)在 LIBERO / robosuite 栈上新建了 10 个桌面任务,使策略无法只靠当前帧成功。线索在物体历史里:动过什么、做了几次、什么顺序,或被什么挡住。四条官方记忆轴:
- 物体运动 (OM) — 在歧义场景里回忆上一次抓 / 放。
- 物体序列 (OS) — 统计重复抓放次数(3× / 5× / 7×)。
- 物体关系 (OR) — 在相同碗盘间交换或轮转。
- 物体遮挡 (OO) — 记住哪个篮子藏了哪个物体。
每任务 120 条轨迹(100 训练 / 20 验证)、200–700 帧,带实例 ID、掩码与符号化子目标(→、∨)。官方计分报告任务成功与子目标完成。Embodied-SlotSSM 是作者的配套 VLA——模型卡片事实,不是 WorldFoundry 的榜单行。
论文:Rethinking Progression of Memory State in Robotic Manipulation。项目:libero-mem.github.io。代码:libero-mem/libero-mem。
WorldFoundry 只导入官方结果。你在上游跑评测器,再经 official-validation 把 JSON/CSV 归一化进 scorecard。仓内不跑模拟器,也不带 Embodied-SlotSSM 权重。这与可接线闭环的基础 LIBERO 不同。
评测维度
- 物体运动 (OM)类型轴
当前帧存在歧义时,回忆上一次抓取或放置。
- 物体序列 (OS)类型轴
统计视觉无法消歧的重复抓放次数(3× / 5× / 7×)。
- 物体关系 (OR)类型轴
在相同碗盘间交换或轮转时跟踪时间顺序。
- 物体遮挡 (OO)类型轴
物体离开视野后,记住哪个篮子藏了哪个物体。
数据组成
- 规模
在 LIBERO / robosuite 栈上新建的 10 个非马尔可夫桌面任务(不是 Spatial / Object / Goal / 100)。每任务 120 条轨迹(100 训练 / 20 验证)、200–700 帧,带物体 ID、掩码与符号化子目标。
- 来源
github.com
- 划分
om · os · or · oo
- 模态
language · vision · action · state
- 许可证
upstream_terms
- 说明
官方协议还用顺序(→)与或(∨)报告子目标完成率。WorldFoundry 只导入官方导出里已有的字段,不重算子目标。
指标
指标
- 方向越高越好
success_rate从官方评测器导入的整条指令 episode 成功率。
主指标Success Rate
- 方向越高越好
memory_success_rate当导出包含该划分时,仅统计记忆关键实例的成功率。
- 方向越高越好
task_success10 个 OM/OS/OR/OO 任务上的逐任务成功率。
- 方向越高越好
action_accuracy若官方导出包含该字段,则为相对参考动作的离线预测准确率。
Leaderboard
论文报告结果(非实时榜;不是 WorldFoundry 跑分)。 论文官方 LIBERO-Mem 长程套件。 Rethinking Progression of Memory State in Robotic Manipulation: An Object-Centric Perspective (2025).
| 模型 | T1–T10 平均成功率 |
|---|---|
| Naive SlotSSM | 14.8% |
| π0 (h=1) | 5.0% |
| SlotVLA (h=8) | 5.0% |
| SlotVLA (h=1) | 0% |
如何运行
worldfoundry-eval zoo benchmark-run \
  --benchmark-id libero-mem \
  --mode official-validation \
  --official-results-path <official_results.json> \
  --output-dir tmp/libero-mem/official-validation \
  --json
可选 WORLDFOUNDRY_LIBERO_MEM_ROOT 指向本地工具包 / 仓库根。省略 --official-results-path 时,默认导入路径是 WORLDFOUNDRY_LIBERO_MEM_RESULTS_PATH。清单:worldfoundry/data/benchmarks/tasks/external/libero-mem.yaml。输出:scorecard.json(主键 success_rate;导出含该字段时还有 memory_success_rate)、raw_results.jsonl、evaluation/summary.json。