RoboTwin 2.0
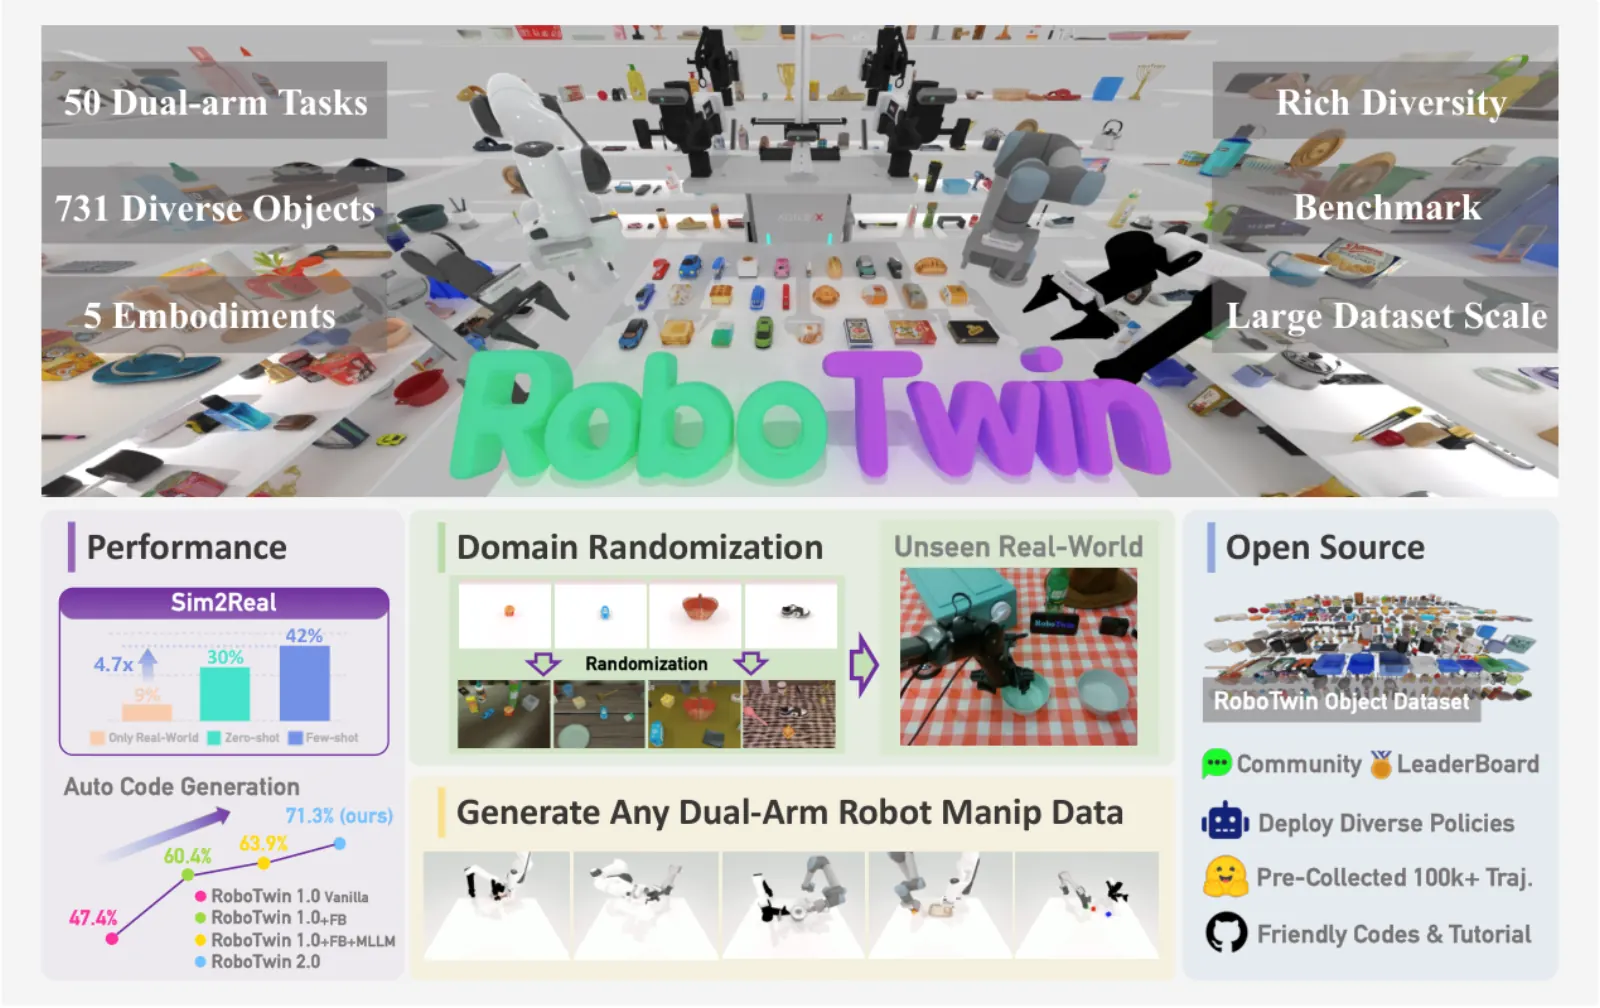
RoboTwin 2.0(香港大学与上海人工智能实验室,联合松灵 AgileX)是 SAPIEN 双臂评测,不是视频生成套件。论文在 RoboTwin-OD(731 个物体、147 类)上实例化 50 个双臂任务,覆盖 五 种本体:Aloha-AgileX、ARX-X5、Piper、Franka Panda、UR5-WSG。域随机化是五轴——杂物、光照、背景、桌面高度、语言——clean 与 randomized 成功率分开报。配套包是 10 万+ 专家轨迹(TianxingChen/RoboTwin2.0)。
论文:RoboTwin 2.0。项目:robotwin-platform.github.io。文档:usage / configurations。代码:RoboTwin-Platform/RoboTwin。官方榜:leaderboard——本页未收录。
WorldFoundry 导入官方 eval_result/_result.txt(布局 eval_result/{task}/{policy}/{config}/{ckpt}/{timestamp}/_result.txt)或结构化 JSON/CSV。离线归一化不需要模拟器。真实对齐仍要上游 SAPIEN / Curobo 栈和官方 policy/*/eval.sh。2026-05-25 的有界本地检查到达了 CUDA 分配;script/test_render.py 超时,因此渲染不声称通过。共享栈:robotwin_dataset_assets。
评测维度
- Clean类型划分
无随机化的双臂 rollout。与 randomized 成功率分开报告。
- 域随机化类型划分
官方五轴随机化:杂物、光照、背景、桌面高度、语言。
- 五种本体类型轴
Aloha-AgileX、ARX-X5、Piper、Franka Panda、UR5-WSG。导出须声明本体。
- 50 个双臂任务类型套件
抓放、堆叠、装入、工具使用、搬运、关节与变形体操作。
数据组成
- 规模
50 个双臂任务、RoboTwin-OD(731 物体 / 147 类)、五种本体、10 万+ 预采集轨迹。官方包:TianxingChen/RoboTwin2.0(MIT)与 lerobot/robotwin_unified(许可证待审)。
- 来源
TianxingChen/RoboTwin2.0 · lerobot/robotwin_unified · github.com
- 划分
demo_clean · demo_randomized
- 模态
language · vision · action · state · proprioception · rgb · depth · pointcloud
- 许可证
mit
- 说明
官方榜单在 robotwin-platform.github.io/leaderboard。WorldFoundry 尚未收录这些行。
指标
指标
- 方向越高越好
success_rate从官方 eval_result/_result.txt 或结构化导出导入的主 episode 成功率。
主指标Success Rate
- 方向越高越好
task_success50 个双臂任务上的逐任务成功率。
- 方向越高越好
episode_success当导出列出逐条 rollout 时的逐 episode 成功指示。
- 方向越高越好
bimanual_task_success当导出单独列出时,双臂协同任务的成功率。
- 方向越高越好
domain_randomization_success官方五轴随机化条件下的成功率。
- 方向越高越好
clean_successclean(无随机化)划分上的成功率。
- 方向越高越好
randomized_success杂物 / 光照 / 背景 / 高度 / 语言划分上的成功率。
- 方向越高越好
reward若官方导出包含该字段,则为平均 episode 回报。
Leaderboard
官方实时榜,嵌在本页。不是 WorldFoundry 跑分。 robotwin-platform.github.io.
如何运行
worldfoundry-eval zoo benchmark-run \
  --benchmark-id robotwin \
  --mode official-validation \
  --official-results-path <official_results.json> \
  --output-dir tmp/robotwin/official-validation \
  --json
--official-results-path 可以指向 _result.txt 树或 JSON/CSV 导出。可选 WORLDFOUNDRY_ROBOTWIN_ROOT 覆盖 runtime / 仓库根。默认导入路径:WORLDFOUNDRY_ROBOTWIN_RESULTS_PATH。清单:worldfoundry/data/benchmarks/tasks/external/robotwin.yaml。
仓内指针:
cache/worldfoundry/data/hfd_datasets/TianxingChen__RoboTwin2.0
cache/worldfoundry/data/hfd_datasets/lerobot__robotwin_unified
cache/vla_va_wam/repos/RoboTwin-Platform--RoboTwin输出:scorecard.json(主键 success_rate)、benchmark_contract.json、task_manifest.json、official_command_manifest.json、simulator_validation.json、raw_metric_table.jsonl、evaluation/per_sample_metrics.jsonl。