SimplerEnv
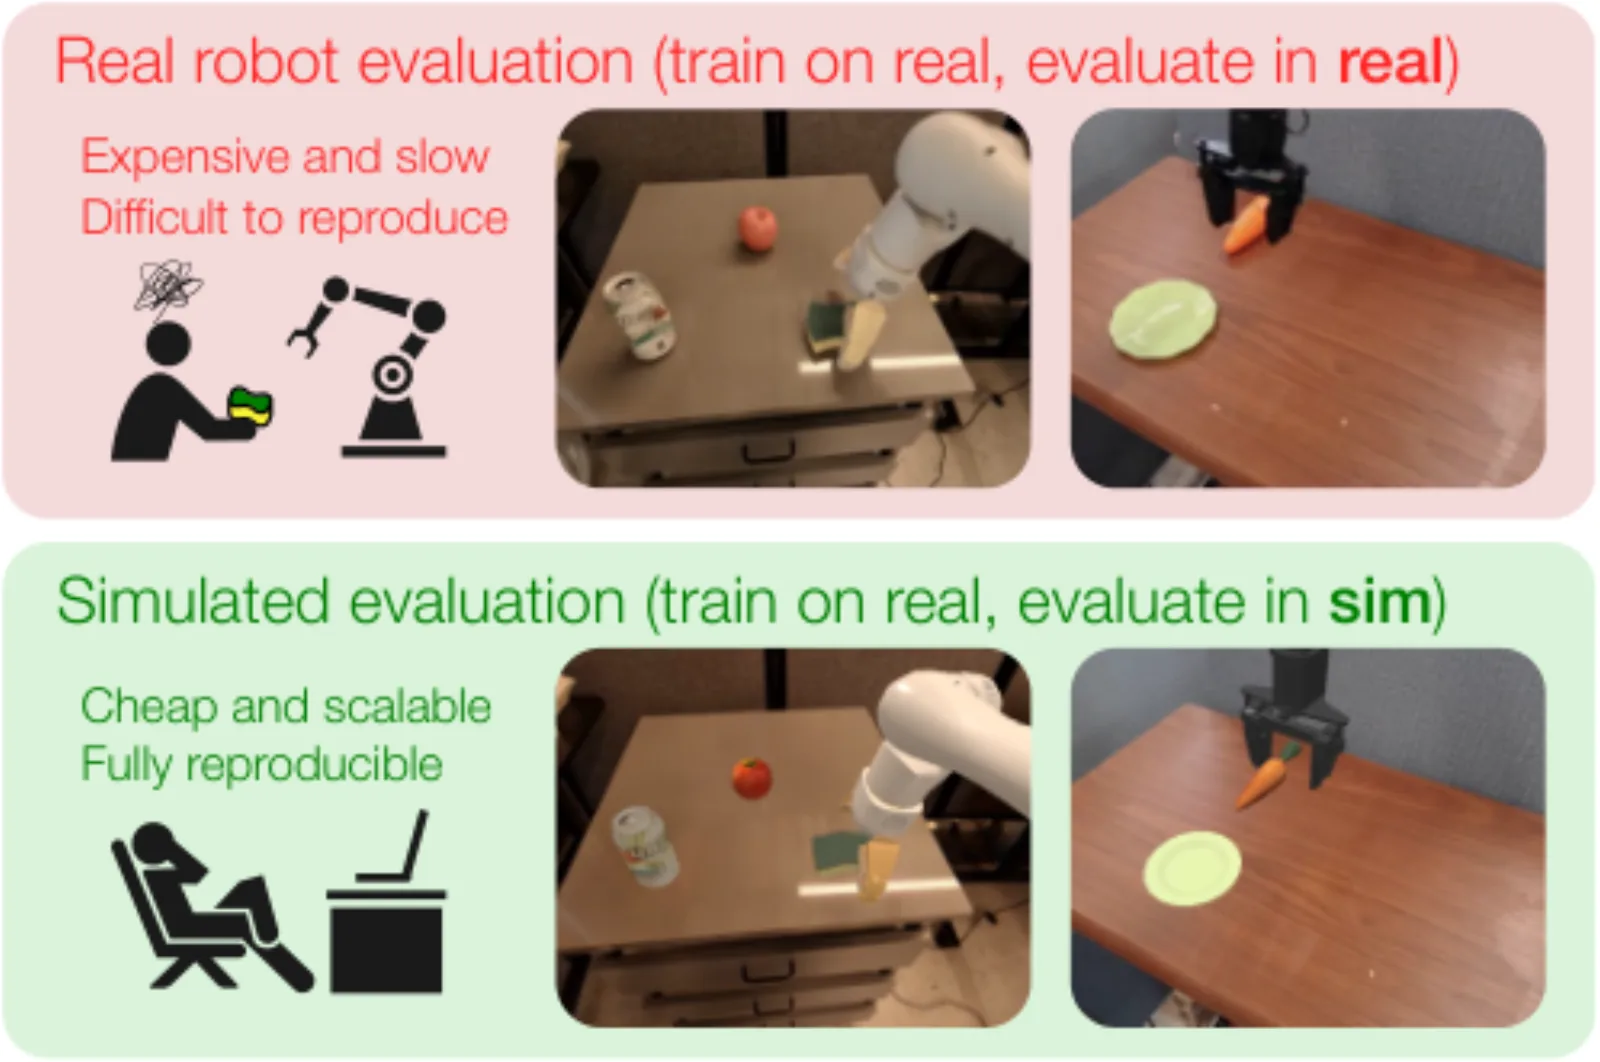
SimplerEnv(SIMPLER — Simulated Manipulation Policy Evaluation for Real Robot Setups)是加州大学圣迭戈分校与 Google DeepMind(联合斯坦福、伯克利)的 real-to-sim 评测。ManiSkill2 / SAPIEN 场景经过标定,让 RT-1、RT-1-X、Octo 等策略在仿真里的排序,尽量对上对应的 Google Robot 与 WidowX / Bridge 真机排序。套件的要点是那份相关性,不是又一套厨房资产。
论文:OpenReview。项目:simpler-env.github.io。代码:simpler-env/SimplerEnv(MIT)。
WorldFoundry 不跑这些场景。它把官方 rollout 导出归一进 scorecard。上游 rollout 仍需要 ManiSkill2/SAPIEN 栈和本体资产。仓库镜像:cache/vla_va_wam/repos/simpler-env--SimplerEnv。
评测维度
- Google Robot类型划分
按 Google Robot 真机设置标定的 ManiSkill2/SAPIEN 场景。
- WidowX / Bridge类型划分
与 BridgeData 真机评测对齐的 WidowX 场景。
数据组成
- 规模
SIMPLER(面向真机设置的仿真操作策略评测):用已验证的 real-to-sim 相关性,在仿真里给 RT-1、RT-1-X、Octo 等策略排序。
- 来源
github.com
- 划分
google_robot · widowx_bridge
- 模态
language · vision · action · state
- 许可证
mit
- 说明
SimplerEnv 在模拟器里评测策略 rollout;WorldFoundry 归一化生成的结果文件与 rollout 日志。
指标
指标
- 方向越高越好
success_rate评测 rollout 上的主成功率(逐 episode 成功比例)。
主指标Success Rate
- 方向越高越好
task_success按任务聚合的成功率。
- 方向越高越好
episode_success逐 episode 成功指示的聚合值。
- 方向越高越好
reward平均 episode 奖励 / 回报。
Leaderboard
论文报告结果(非实时榜;不是 WorldFoundry 跑分)。 论文 SIMPLER 视觉匹配列。真机成功率另行报告。 Evaluating Real-World Robot Manipulation Policies in Simulation (2024).
| 模型 | 仿真平均成功率(视觉匹配) |
|---|---|
| RT-1 (converged) | 0.857 |
| RT-2-X | 0.787 |
| RT-1 (15%) | 0.710 |
| RT-1-X | 0.567 |
| RT-1 (single-task) | 0.403 |
| Octo-Base | 0.170 |
| RT-1 (begin) | 0.027 |
如何运行
worldfoundry-eval zoo benchmark-run \
  --benchmark-id simpler-env \
  --mode official-validation \
  --official-results-path <official_results.json> \
  --output-dir tmp/simpler-env/official-validation \
--json默认导入路径:WORLDFOUNDRY_SIMPLERENV_RESULTS_PATH。清单:worldfoundry/data/benchmarks/tasks/external/simpler-env.yaml。产物:scorecard.json(主键 success_rate)与 raw_results.jsonl。