GeoCalib
GeoCalib(ETH Zurich (CVG)):camera-calibration、gravity-estimation;已验证。
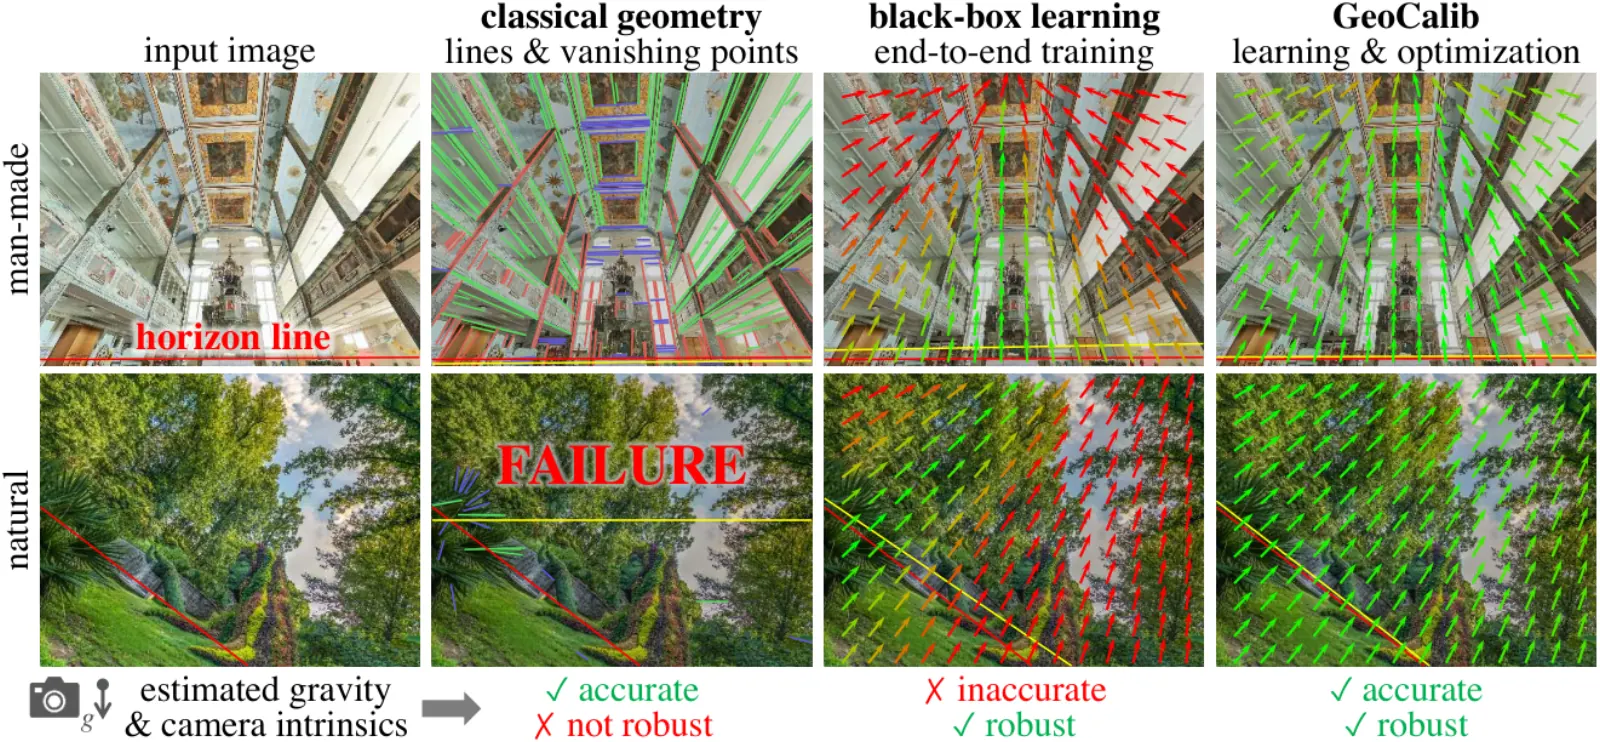
GeoCalib 通过几何优化与深度学习结合,从单张图像估计相机标定与重力方向。本 catalog 中它是已验证的相机标定先验,由上层管线(尤其是 VIPE)通过共享 geometry-prior 契约调用。
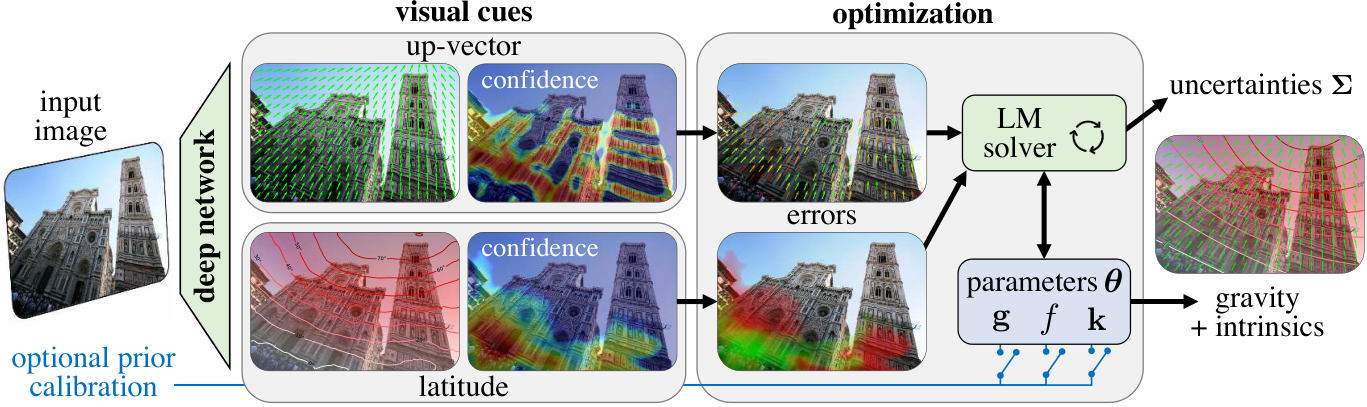
记录论文为arXiv 2409.06704。
项目页:cvg.ethz.ch/research/geocalib。代码:cvg/GeoCalib。
论文:arXiv 2409.06704。项目页:cvg.ethz.ch/research/geocalib。代码:cvg/GeoCalib(Apache-2.0)。官方发布包:GitHub v1.0 的 geocalib-pinhole.tar。发布方:苏黎世联邦理工学院(CVG)。别名:geocalib、cvg-geocalib。Runner:已验证。每次运行的证据在 catalog 外跟踪。
构建运行命令
GeoCalibPriorPipelineworldfoundry.pipelines.geometry_priors.pipeline_geometry_priorsdefaultworldfoundry.pipelineworldfoundry-eval run \
geocalib-prior \
--pipeline.task-profile default \
--json用来做什么
geocalib-prior 是记录的重建线。从记录的视图写出几何时从这里起步。
神经网络预测几何线索,可微优化层将其转化为焦距与重力估计(见上游 ECCV 2024 发布)。注册于 base_models/three_dimensions/general_3d/geocalib;apache-2.0。该模型由苏黎世联邦理工学院(CVG 组)发布。
catalog 记录的任务包括 camera-calibration、gravity-estimation、几何先验。别名包括 geocalib、cvg-geocalib。
GeoCalib 相机标定先验,不是视频模型。
运行时契约
可选 input_path、camera_model、execute、max_points、focal_length;产物 geocalib-prior.json。
CLI task profile:default。绑定的 pipeline 类是 GeoCalibPriorPipeline。
系列状态:已验证。
它作为独立几何先验集成在 worldfoundry/base_models 下,通过共享的 geometry-prior pipeline/operator 契约对外暴露。 上层管线(如 ViPE)从这一规范位置导入它,而不是各自保留私有副本。 runner parity 已通过共享契约验证。
单图估计:在缺乏几何线索的图像(如纯天空、无纹理墙面)上会退化。
在 WorldFoundry 中运行
catalog 启动命令是 worldfoundry-eval run geocalib-prior --pipeline.task-profile default。上方命令构建器按已记录任务切换 --pipeline.task-profile,发出的仍是 worldfoundry-eval run。
运行环境是统一 profile worldfoundry-unified-cu128(Python 3.11,CUDA 12.8)。
本卡片未记录公开 checkpoint id;按使用说明就位权重。准备环境并检查本地资产:bash scripts/inference/prepare_model_infer.sh geocalib-prior;下载缺失的公开权重时加 --download。
状态:已验证。