Metric3D
Metric3D(DJI / Zhejiang University):单目深度估计、米制深度估计;已验证。
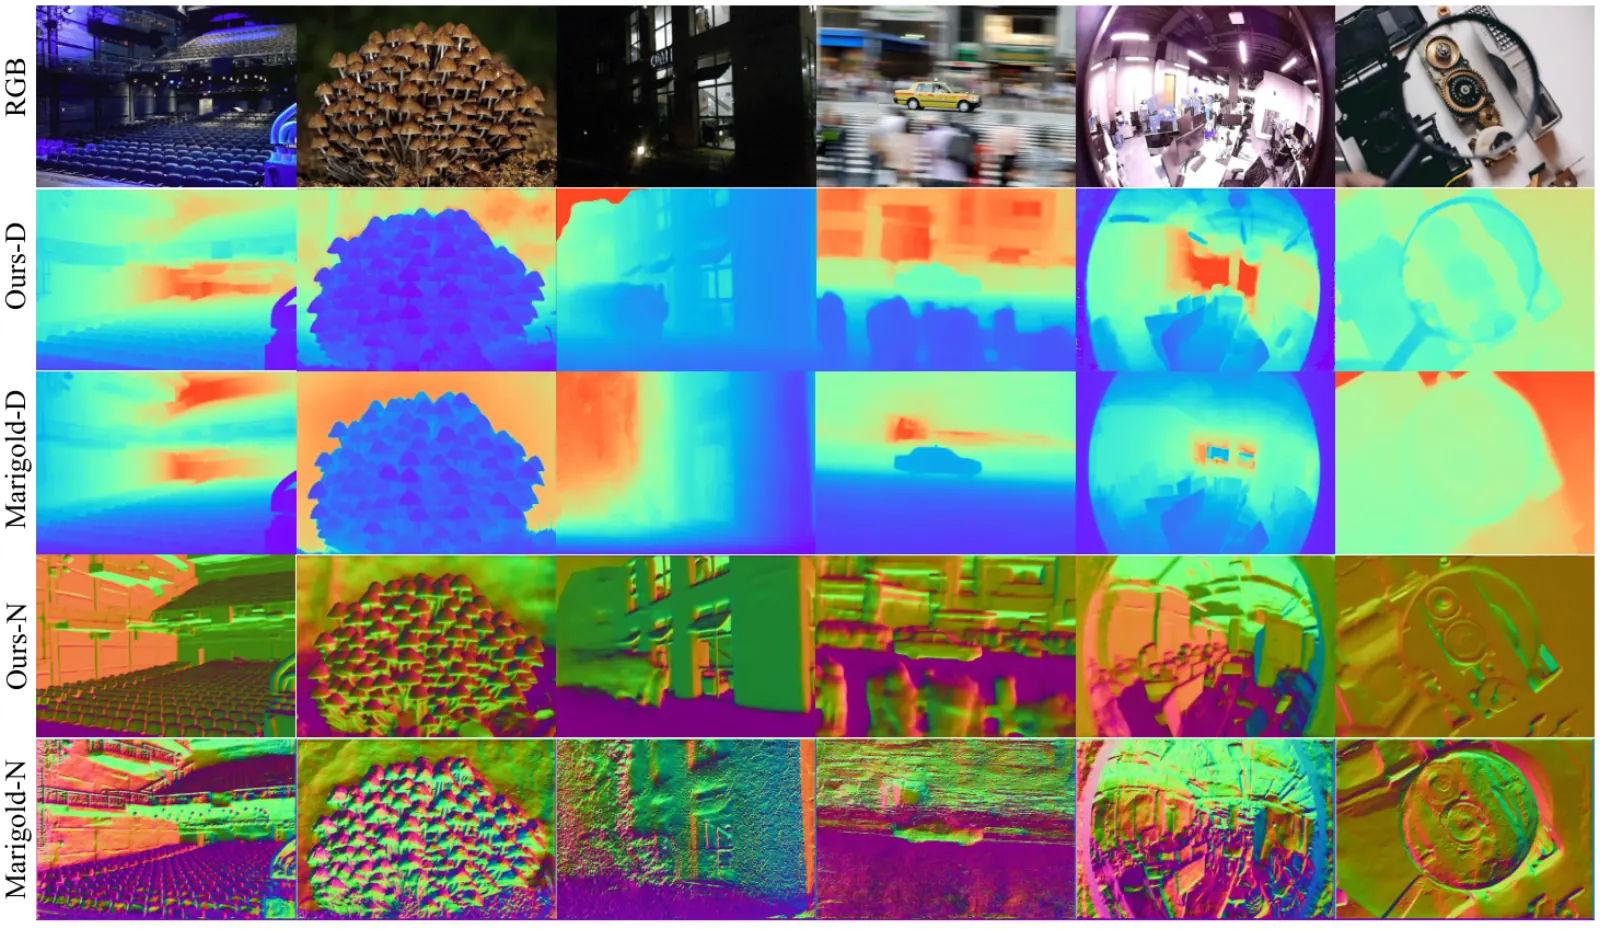
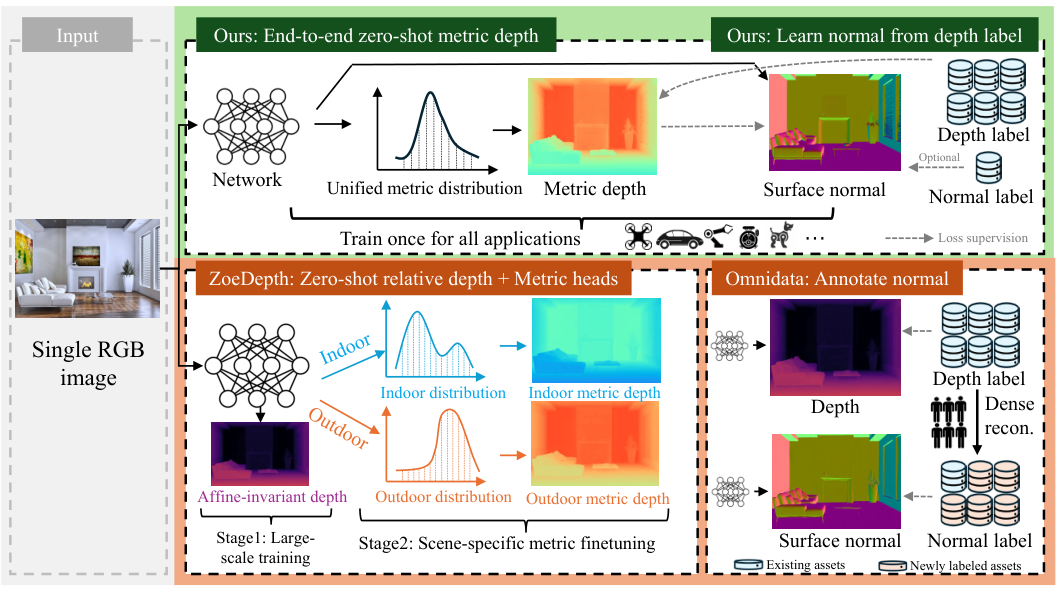
Metric3D 通过把图像归一化到规范相机空间,从单张图像恢复米制尺度深度,使单一模型能够跨相机泛化。本 catalog 中它是已验证的米制深度先验:VIPE SLAM 默认配置通过共享先验工厂按名称引用它,checkpoint 加载推理经 geometry-prior 契约运行。
记录论文为arXiv 2403.12013。
项目页:jugghm.github.io/Metric3Dv2。代码:YvanYin/Metric3D。
构建运行命令
Metric3DPriorPipelineworldfoundry.pipelines.geometry_priors.pipeline_geometry_priorsdefaultworldfoundry.pipelineworldfoundry-eval run \
metric3d-prior \
--pipeline.task-profile default \
--json用来做什么
metric3d-prior 是记录的重建线。从记录的视图写出几何时从这里起步。
按上游论文(ICCV 2023),规范相机变换消解了单图深度的米制歧义;记录的 checkpoint 为 JUGGHM/Metric3D,许可 bsd-2-clause。注册于 base_models/three_dimensions/depth/metric3d。该模型由大疆创新 / 浙江大学发布。
catalog 记录的任务包括 单目深度估计、米制深度估计、几何先验。别名包括 metric3d、yvanyin-metric3d。模态上,它接受图像,输出深度。
Metric3D 度量深度先验。不是视频卡。
运行时契约
可选 input_path、model、version、focal_length、execute;产物 metric3d-prior.npz。
CLI task profile:default。绑定的 pipeline 类是 Metric3DPriorPipeline。
系列状态:已验证。
它作为独立几何先验集成在 worldfoundry/base_models 下,通过共享的 geometry-prior pipeline/operator 契约对外暴露。 上层管线(如 ViPE)从这一规范位置导入它,而不是各自保留私有副本。 runner parity 已通过共享契约验证;它是 VIPE SLAM 配置中的默认米制深度选择。
Integrated as an independent metric-depth prior at worldfoundry/base_models/three_dimensions/depth/metric3d.
在 WorldFoundry 中运行
启动 worldfoundry-eval run metric3d-prior --pipeline.task-profile default 写出几何。上方命令构建器按已记录任务切换 --pipeline.task-profile,发出的仍是 worldfoundry-eval run。
运行环境是统一 profile worldfoundry-unified-cu128(Python 3.11,CUDA 12.8)。
记录的权重仓库包括 JUGGHM/Metric3D。准备环境并检查本地资产:bash scripts/inference/prepare_model_infer.sh metric3d-prior;下载缺失的公开权重时加 --download。
状态:已验证。