MolmoAct2
MolmoAct2(Allen Institute for AI (AI2)):视觉-语言-动作(VLA)、VLA 动作预测;已验证; 5 个 variant。
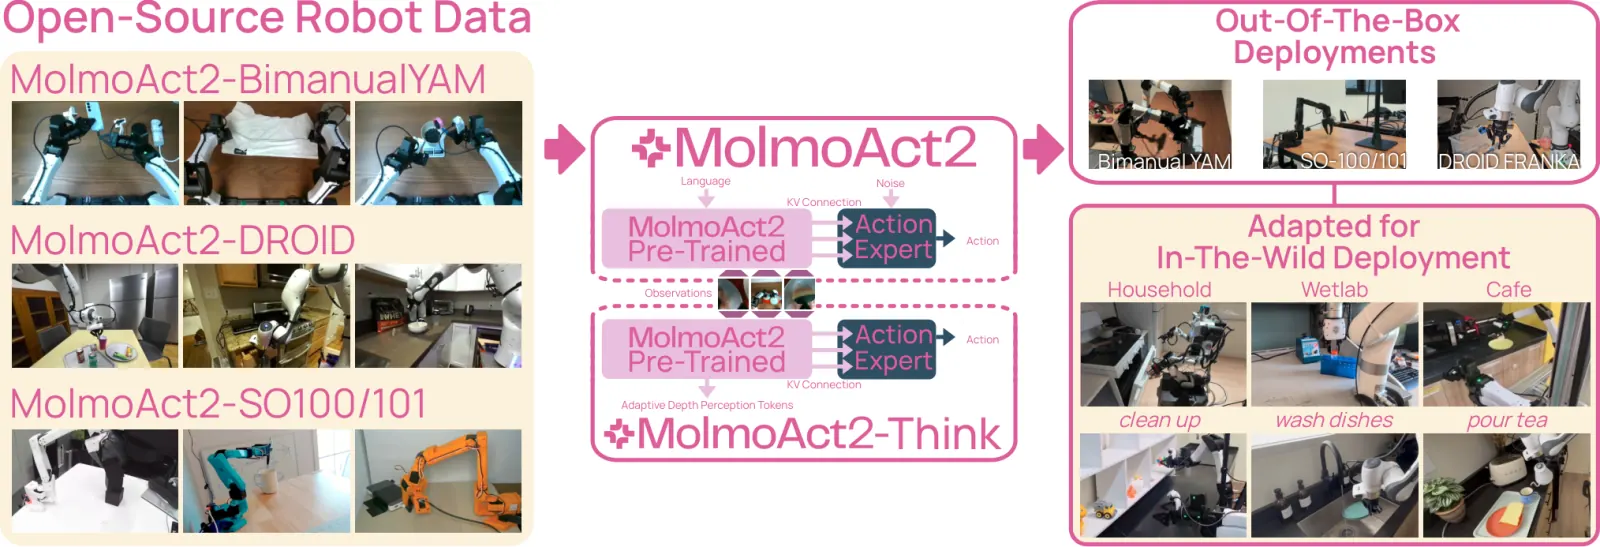
MolmoAct2 是 AI2 的第二代动作推理模型,Apache-2.0 checkpoint 阵容异常齐全:base、 Think(深度推理)、DROID(Franka)、双臂 YAM、SO100/101 与 LIBERO 变体均已确认。WorldFoundry 将官方 DROID/YAM predict_action 服务契约移植为树内 action_trace pipeline,无外部 checkout 依赖。
记录论文为arXiv 2605.02881。
构建运行命令
MolmoAct2Pipelineworldfoundry.pipelines.component_pipelinesinteractive-videoworldfoundry.evaluation.models.runners.pipeline:WorldFoundryPipelineRunnerworldfoundry-eval run \
molmoact2-droid \
--pipeline.task-profile interactive-video \
--json变体
- 状态仅静态加载
molmoact2-droidvla.policy_rollout
Runtime profile
molmoact2Pipeline binding
molmoact2 - 状态仅静态加载
molmoact2-bimanual-yamvla.policy_rollout
Runtime profile
molmoact2Pipeline binding
molmoact2 - 状态仅静态加载
molmoact2-so100-101vla.policy_rollout
Runtime profile
molmoact2Pipeline binding
molmoact2 - 状态仅静态加载
molmoact2-liberovla.policy_rollout
Runtime profile
molmoact2Pipeline binding
molmoact2 - 状态仅静态加载
molmoact2-think-liberovla.policy_rollout
Runtime profile
molmoact2Pipeline binding
molmoact2
用来做什么
molmoact2-droid 是记录的指令到动作线。需要 WorldFoundry VLA rollout 而不是视频生成时从这里起步。
MolmoAct2 基于 Molmo 开放 VLM 线并加动作推理头;Think 变体在行动前增加基于深度的推理。已配置的 DROID、YAM、SO100、LIBERO 与 Think-LIBERO profile 暴露 checkpoint 驱动的 action_trace 路由。该模型由艾伦人工智能研究所(AI2)发布。
catalog 记录的任务包括 视觉-语言-动作(VLA)、VLA 动作预测、VLA 策略执行、机器人策略。别名包括 molmo-act2、molmoact、molmoact2-droid、molmoact2-yam。同系列还有 molmoact2-bimanual-yam、molmoact2-so100-101、molmoact2-libero。
记录的评测入口包括LIBERO(有专门的 LIBERO 与 Think-LIBERO checkpoint)。
运行时契约
可选 prompt、input_path、interactions、fps;产物 action_trace、molmoact2_action_trace.json。
CLI task profile:interactive-video。绑定的 pipeline 类是 MolmoAct2Pipeline。
起步 variant 是 molmoact2-droid。catalog 登记了 5 个 variant(上方卡片):molmoact2-droid(vla.policy_rollout):仅静态加载、molmoact2-bimanual-yam(vla.policy_rollout):仅静态加载、molmoact2-so100-101(vla.policy_rollout):仅静态加载、molmoact2-libero(vla.policy_rollout):仅静态加载、molmoact2-think-libero(vla.policy_rollout):仅静态加载。系列状态:已验证。
按本体选择 checkpoint:Franka 机械臂用 DROID,双臂 YAM 用 BimanualYAM,SO-ARM 用 SO100_101,仿真用 LIBERO/Think-LIBERO。 集成已通过静态验证。
仓库未记录 GPU rollout 验证(仅静态验证)。
在 WorldFoundry 中运行
启动 worldfoundry-eval run molmoact2-droid --pipeline.task-profile interactive-video 执行策略。上方命令构建器按已记录任务切换 --pipeline.task-profile,发出的仍是 worldfoundry-eval run。
运行环境是统一 profile worldfoundry-unified-cu128(Python 3.11,CUDA 12.8)。
记录的权重仓库包括 allenai/MolmoAct2-DROID、allenai/MolmoAct2-BimanualYAM、allenai/MolmoAct2-SO100_101 等。准备环境并检查本地资产:bash scripts/inference/prepare_model_infer.sh molmoact2-droid;下载缺失的公开权重时加 --download。
记录 license 为 apache-2.0;状态:已验证。