Being-H0.5
BeingBeyond 的 2B 跨本体 VLA:RGB、语言和状态进,get_action 出。WorldFoundry 已 GPU 验证的是 LIBERO 专家线。
Being-H0.5 是 BeingBeyond 的 2B 参数视觉-语言-动作(VLA)策略,目标是跨本体控制。运行时它把 RGB、语言指令和机器人状态映射到同一套 200 维统一动作空间(末端、关节、夹爪或手指、底盘),让一份 checkpoint 能说不同机器人的控制语言,而不是堆出一堆按机器人定制的头。
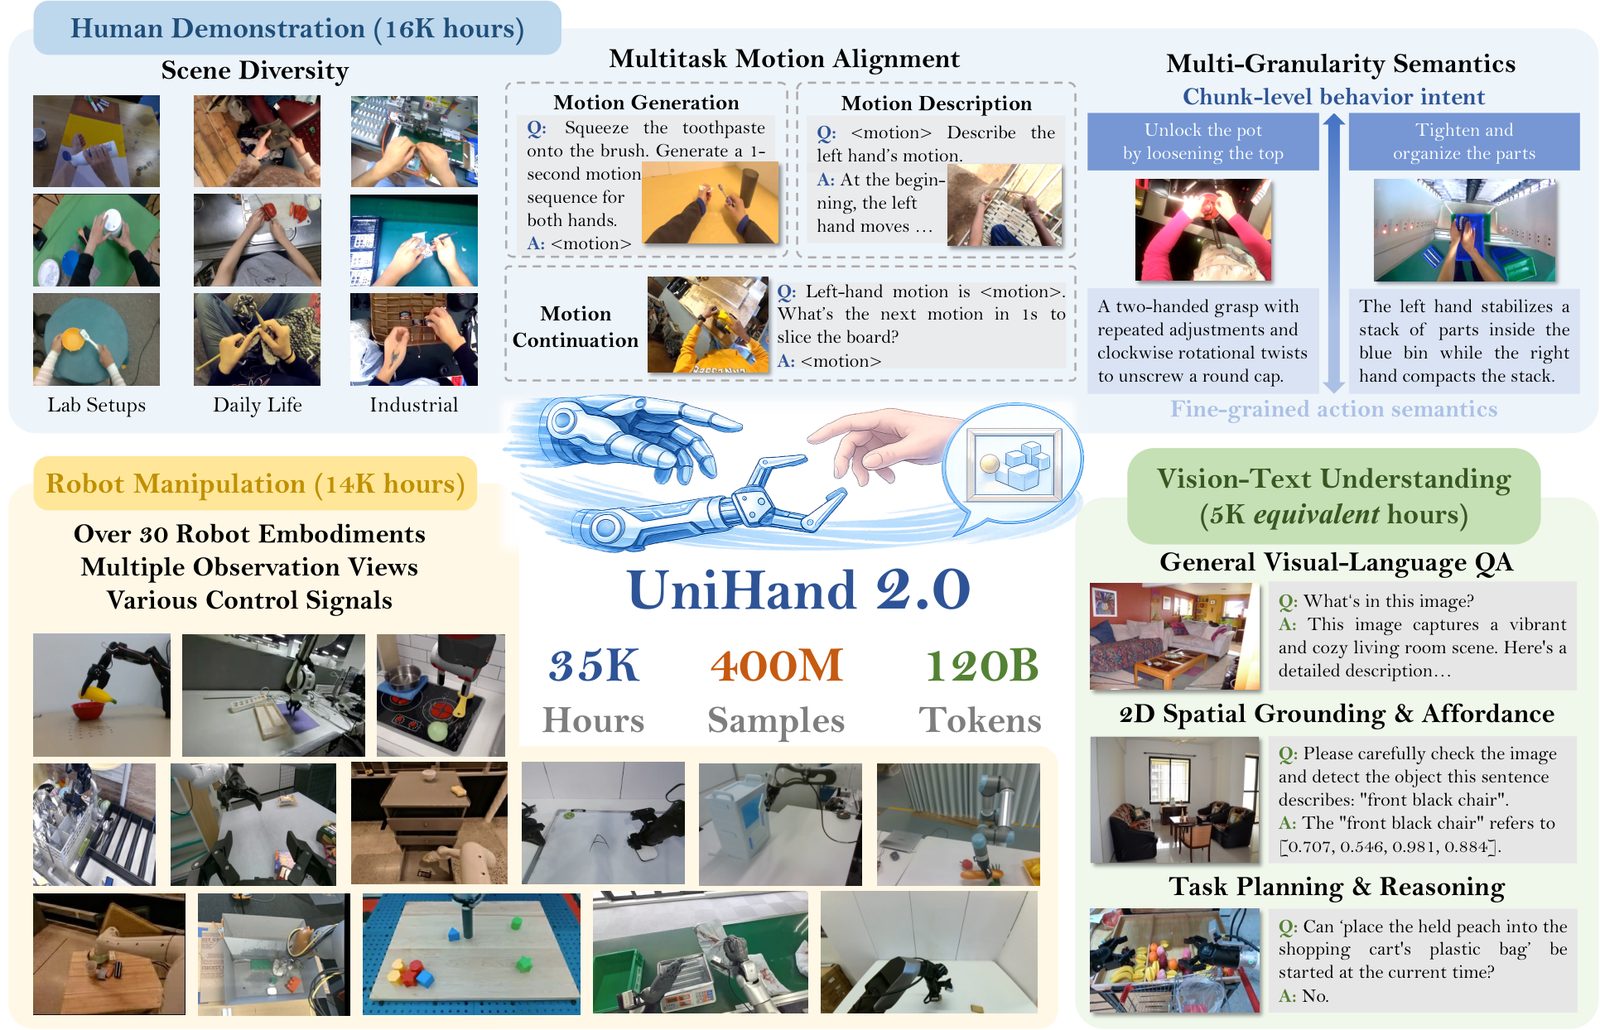
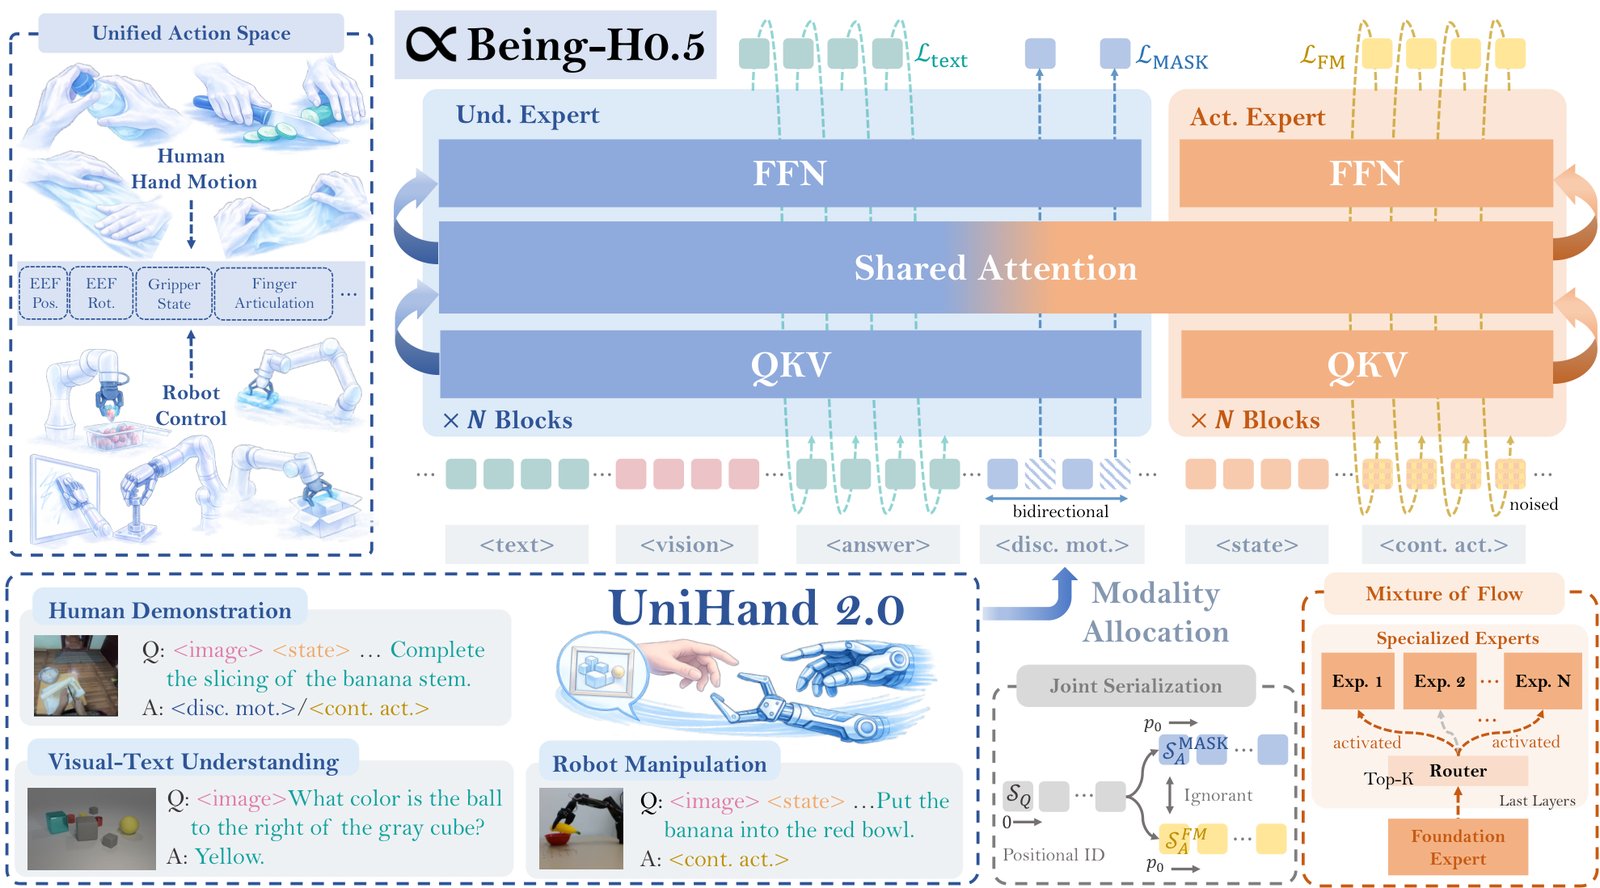
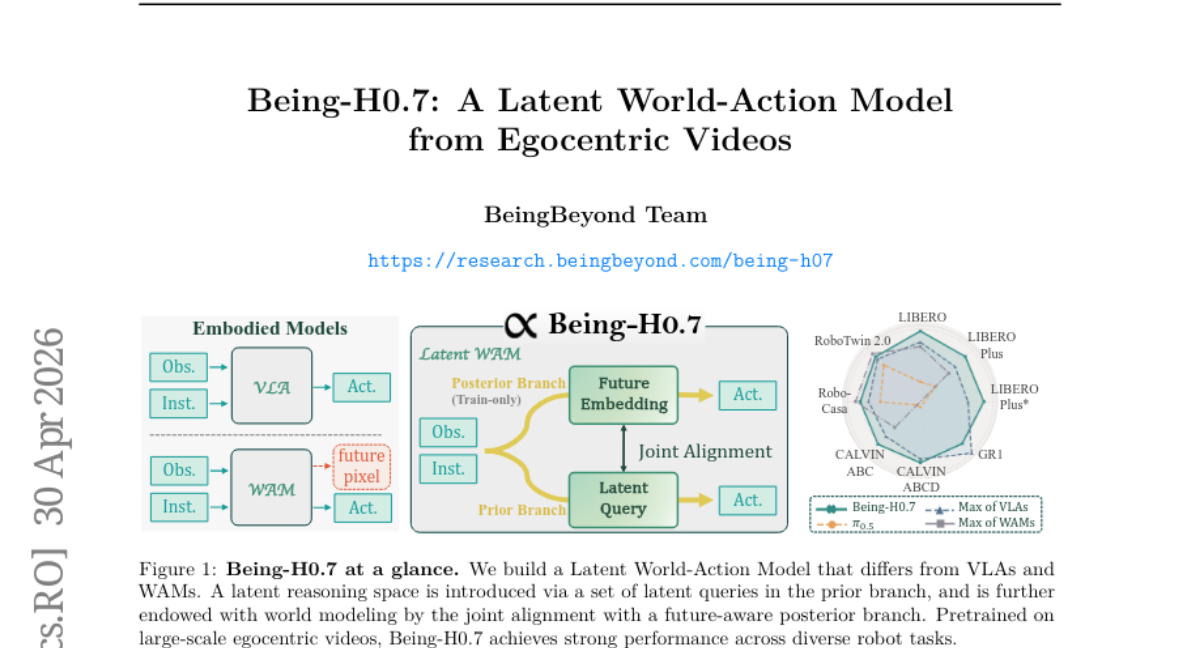
官方论文是 Being-H0.5: Scaling Human-Centric Robot Learning for Cross-Embodiment Generalization(arXiv 2601.12993)。项目说明见 BeingBeyond Research。catalog 里仍把一篇更晚的 Being-H0.7 arXiv 当作 paper URL,那是另一个模型。
WorldFoundry 在 worldfoundry/synthesis/action_generation/being_h05 下保留推理专用运行时。Hugging Face 上登记了四条线:基座、LIBERO 专家、RoboCasa 专家,以及 LIBERO+RoboCasa 通才。本仓库里只有 LIBERO 专家完成了 checkpoint 驱动的 GPU get_action 验证,并写出 action_trace。
构建运行命令
BeingH05Pipelineworldfoundry.pipelines.component_pipelinesinteractive-videoworldfoundry.evaluation.models.runners.pipeline:WorldFoundryPipelineRunnerworldfoundry-eval run \
being-h05-2b \
--pipeline.task-profile interactive-video \
--json变体
- 状态Runner 一致性待确认
being-h05-2bvla.policy_rollout
Runtime profile
being-h05Pipeline binding
being-h05 - 状态Runner 一致性待确认
being-h05-2b-liberovla.policy_rollout
Runtime profile
being-h05Pipeline binding
being-h05 - 状态Runner 一致性待确认
being-h05-2b-robocasavla.policy_rollout
Runtime profile
being-h05Pipeline binding
being-h05 - 状态Runner 一致性待确认
being-h05-2b-libero-robocasavla.policy_rollout
Runtime profile
being-h05Pipeline binding
being-h05
用来做什么
从 being-h05-2b-libero 开始。这是 WorldFoundry 真正跑通的线:多视角 RGB、语言指令和机器人状态进,being_h05_action_trace.json 出,在 80 GB GPU 上用 memory-efficient SDPA。官方 BeingHPolicy 还会在开启 RTC 时额外写出本体动作和 action_unified。默认 profile 固定 data_config_name=libero_nonorm、dataset_name=libero_posttrain、embodiment_tag=libero,以及 $WORLDFOUNDRY_HFD_ROOT/BeingBeyond--Being-H05-2B_libero。论文评测用的是 仅 RGB、224×224。
厨房套件用 being-h05-2b-robocasa。合并线 being-h05-2b-libero-robocasa 的张量探针能在 GPU 上加载,但一次真实 get_action 超出单张 80 GB 卡——不要把它当成已验证的 rollout 路径。
基座 being-h05-2b 是未特化预览,不是套件专家。和已发布专家线对齐的仿真套件,下一页看 LIBERO 与 RoboCasa。
运行时契约
WorldFoundry 必填输入:image、instruction、prompt、state。可选:video。actions 字段记录为 robot_action、action_unified、proprio、action_space。Pipeline 类:BeingH05Pipeline。启动 worldfoundry-eval run being-h05-2b;除非你在对比 checkpoint,否则选 LIBERO variant。
随权重一起生效的还有两块推理设计。Manifold-Preserving Gating 在感知偏移时丢掉不可靠上下文,让 flow 更新停在稳定的动作流形上。Universal Async Chunking 让动作块在不同控制频率和延迟下仍保持一致。
论文报告 LIBERO 专家设定 98.9%、通才设定 97.6%,RoboCasa Human-50 为 53.9% / 53.3%。这些是上游数字,不是 WorldFoundry scorecard。论文里的真机结果覆盖五个本体、十个任务(空间、长时程、双臂、泛化);本 catalog 不声称跑过那些 rollout。
在 WorldFoundry 中运行
使用独立环境 worldfoundry-being-h05(Python 3.10,CUDA 11.8 或更新)。权重必须事先就位——运行时不会下载。优先 safetensors;旧的 .bin / .pt 按严格键匹配加载。
GitHub 树是 Apache-2.0。记录在案的 Hugging Face 仓库均为 manual_review:missing_hf_license——生产使用前请核对该卡片。
最小评测
being-h05-2b-libero 是 GPU 已验证的 get_action 线。action trace 不是套件分数。用 worldfoundry-eval zoo benchmark-run --benchmark-id libero --mode official-validation 导入官方 eval_result,读 success_rate。闭环已接线;本仓库没有 Being-H0.5 leaderboard。