OpenVLA
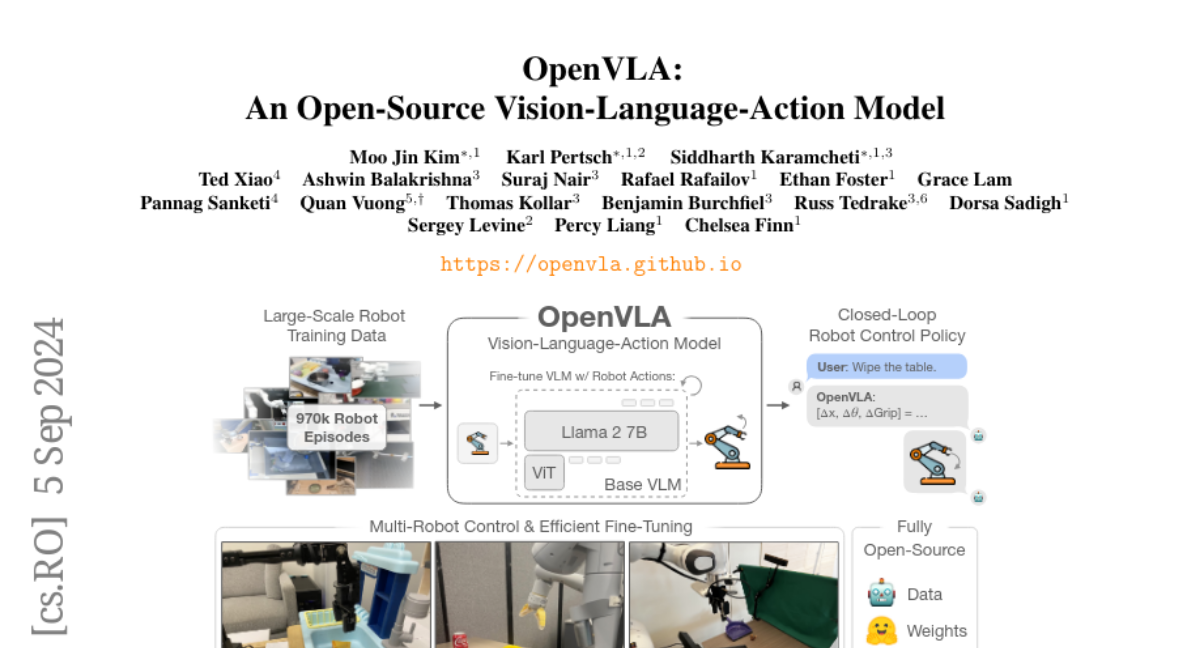
开放 7B VLA:Prismatic VLM 输出 7 维动作 token;WorldFoundry 在 base 路由上以 unnorm_key=bridge_orig 验证。
OpenVLA 是 7B 视觉-语言-动作策略:Prismatic VLM 把一帧 RGB 和一条语言指令变成离散动作 token,再反解成连续 7 自由度 控制。官方论文是 OpenVLA: An Open-Source Vision-Language-Action Model(arXiv 2406.09246)。项目页:openvla.github.io。代码在 openvla/openvla。权重是 MIT。
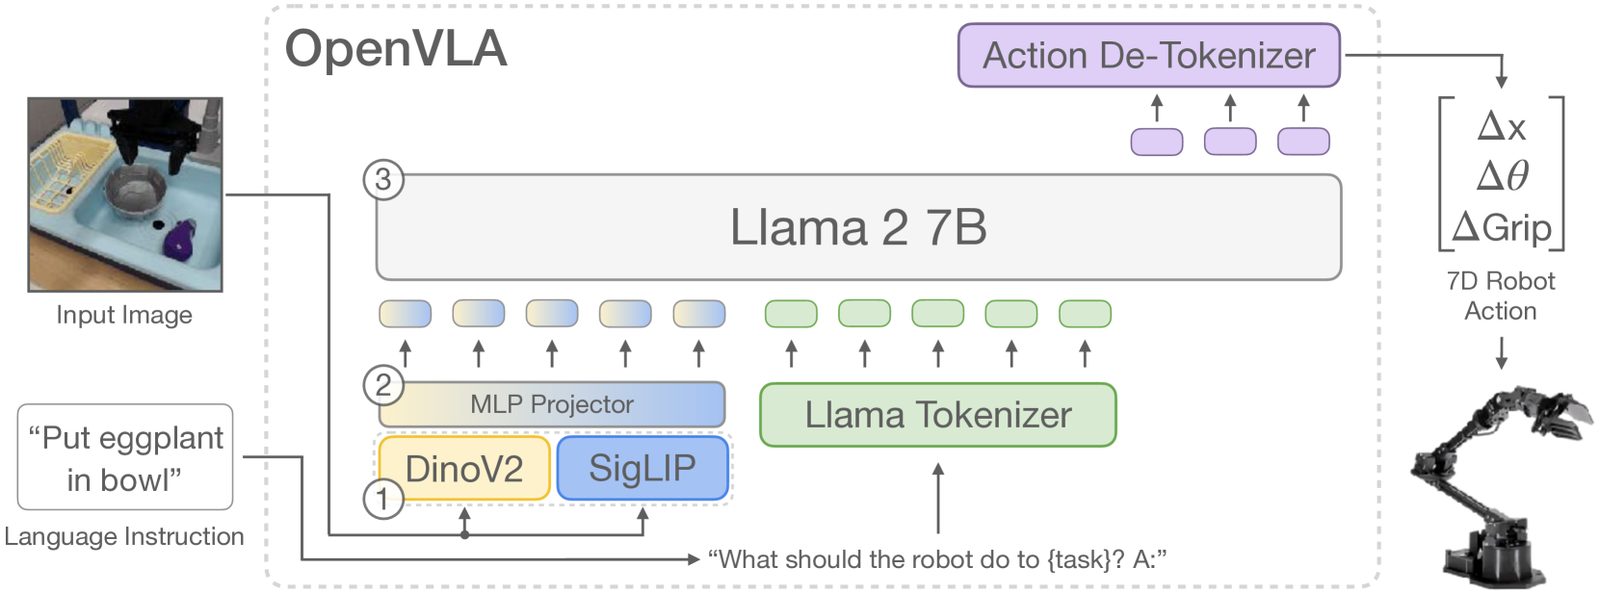
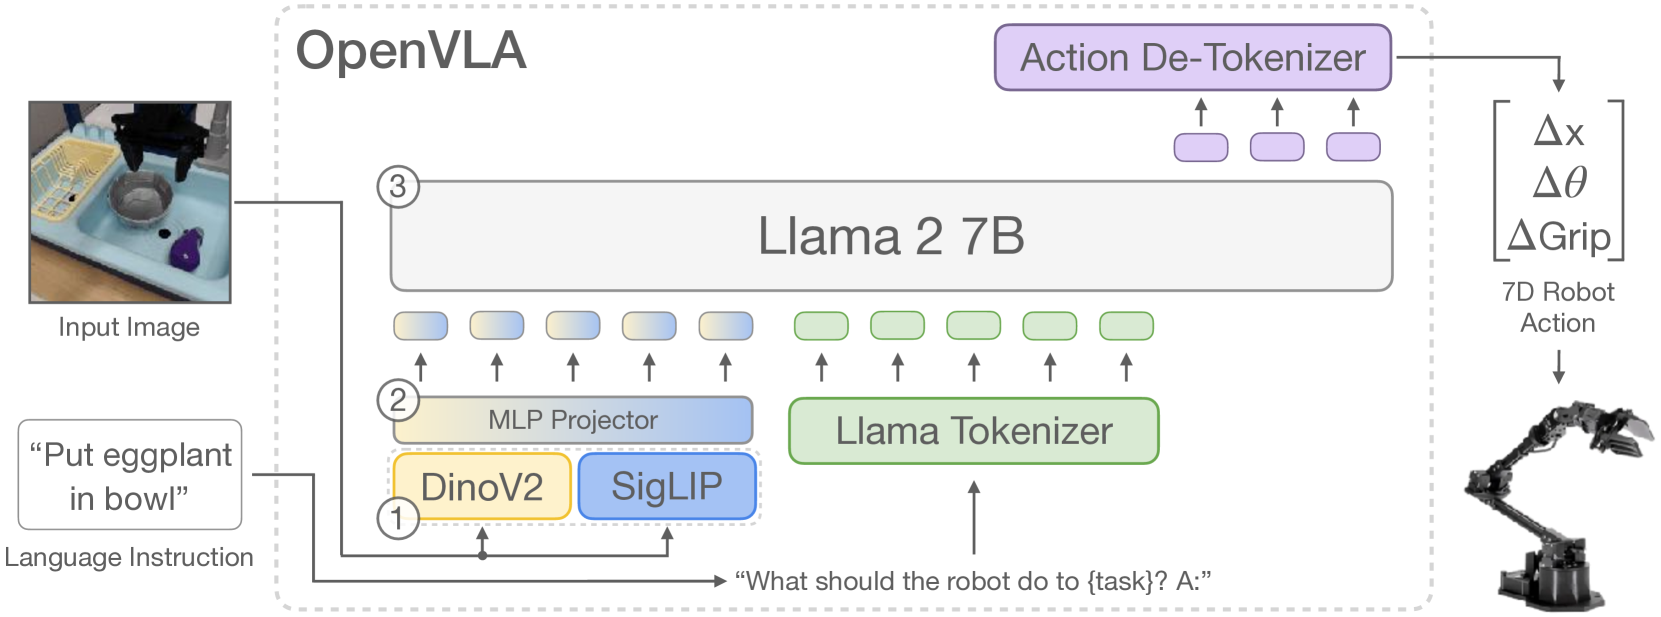
WorldFoundry 把 Hugging Face 架构(configuration_prismatic.py、modeling_prismatic.py、processing_prismatic.py)内置在 worldfoundry/synthesis/action_generation/openvla,推理不依赖远程代码。catalog 两个 variant:openvla-7b 与 openvla-libero-10。树内 runner 在基座卡片上以 unnorm_key=bridge_orig 已验证。LIBERO-10 微调是同一 runner 上锁定、已就位的 checkpoint;专用 zoo 参数仍标为 planned。
构建运行命令
OpenVLAPipelineworldfoundry.pipelines.component_pipelinesinteractive-videoworldfoundry.evaluation.models.runners.pipeline:WorldFoundryPipelineRunnerworldfoundry-eval run \
openvla-7b \
--pipeline.task-profile interactive-video \
--json变体
- 状态Runner 一致性待确认
openvla-7bvla.action_prediction
Runtime profile
openvlaPipeline binding
openvla - 状态Runner 一致性待确认
openvla-libero-10vla.policy_rollout
Runtime profile
openvlaPipeline binding
openvla
用来做什么
从 openvla-7b 开始。必填 image、instruction、prompt。OpenVLAPipeline 写出 openvla_action_trace.json(另有 actions / rollout_metrics)。默认反归一化键是 bridge_orig——这是已验证的 Bridge 风格路由。对应评测页是 BridgeData V2。
只有目标套件是 LIBERO 时,才切到 openvla-libero-10 并设 unnorm_key=libero_10。更快的连续 / 分块 OpenVLA 线看兄弟页 OpenVLA-OFT——不要把本页当成那条运行时。
运行时契约
默认视觉骨干是 SigLIP 224px 与 DINOv2 融合;语言侧是 Llama-2 7B。动作 token 用 256 bin(([-1, 1])),再按数据集键反归一化成 7 自由度。本机走 fp16,因为记录的 CUDA 11.3 / torch 1.12 栈没有所需的 bf16 算子。video 可选,已记录 predict 不用。
锁定 revision:
openvla/openvla-7b@47a0ec7fc4ec123775a391911046cf33cf9ed83f→${WORLDFOUNDRY_HFD_ROOT}/openvla--openvla-7bopenvla/openvla-7b-finetuned-libero-10@80970322773f81baa2e22fe495d0487b93a05cfa→${WORLDFOUNDRY_HFD_ROOT}/openvla--openvla-7b-finetuned-libero-10
在 WorldFoundry 中运行
统一环境 worldfoundry-unified-cu128(Python 3.11,CUDA 11.3)。两套 Hugging Face 树都要本地就位,然后:
worldfoundry-eval run openvla-7bunnorm_key 必须匹配该 checkpoint 的数据契约。两套记录仓库的许可都是 MIT。