AHA-WAM
面向 RoboTwin 2.0 的世界-动作模型:视频+动作专家、六帧历史、16×14 块。MIT 许可。A100 Workspace 已验证;不是闭环分数。
AHA-WAM 是面向操作的世界-动作模型:视频专家和动作专家共享 mixture cache,让策略在推理时用上预测式世界建模。WorldFoundry 在进程内跑精确的视频/动作专家、mixture-cache 编辑器、六帧历史、两阶段块推理、Wan VAE 和 UMT5 编码器。训练器、模拟器和部署服务都排除。Pipeline:AHAWAMPipeline。别名 aha-wam、aha-wam-robotwin 解析到这里。
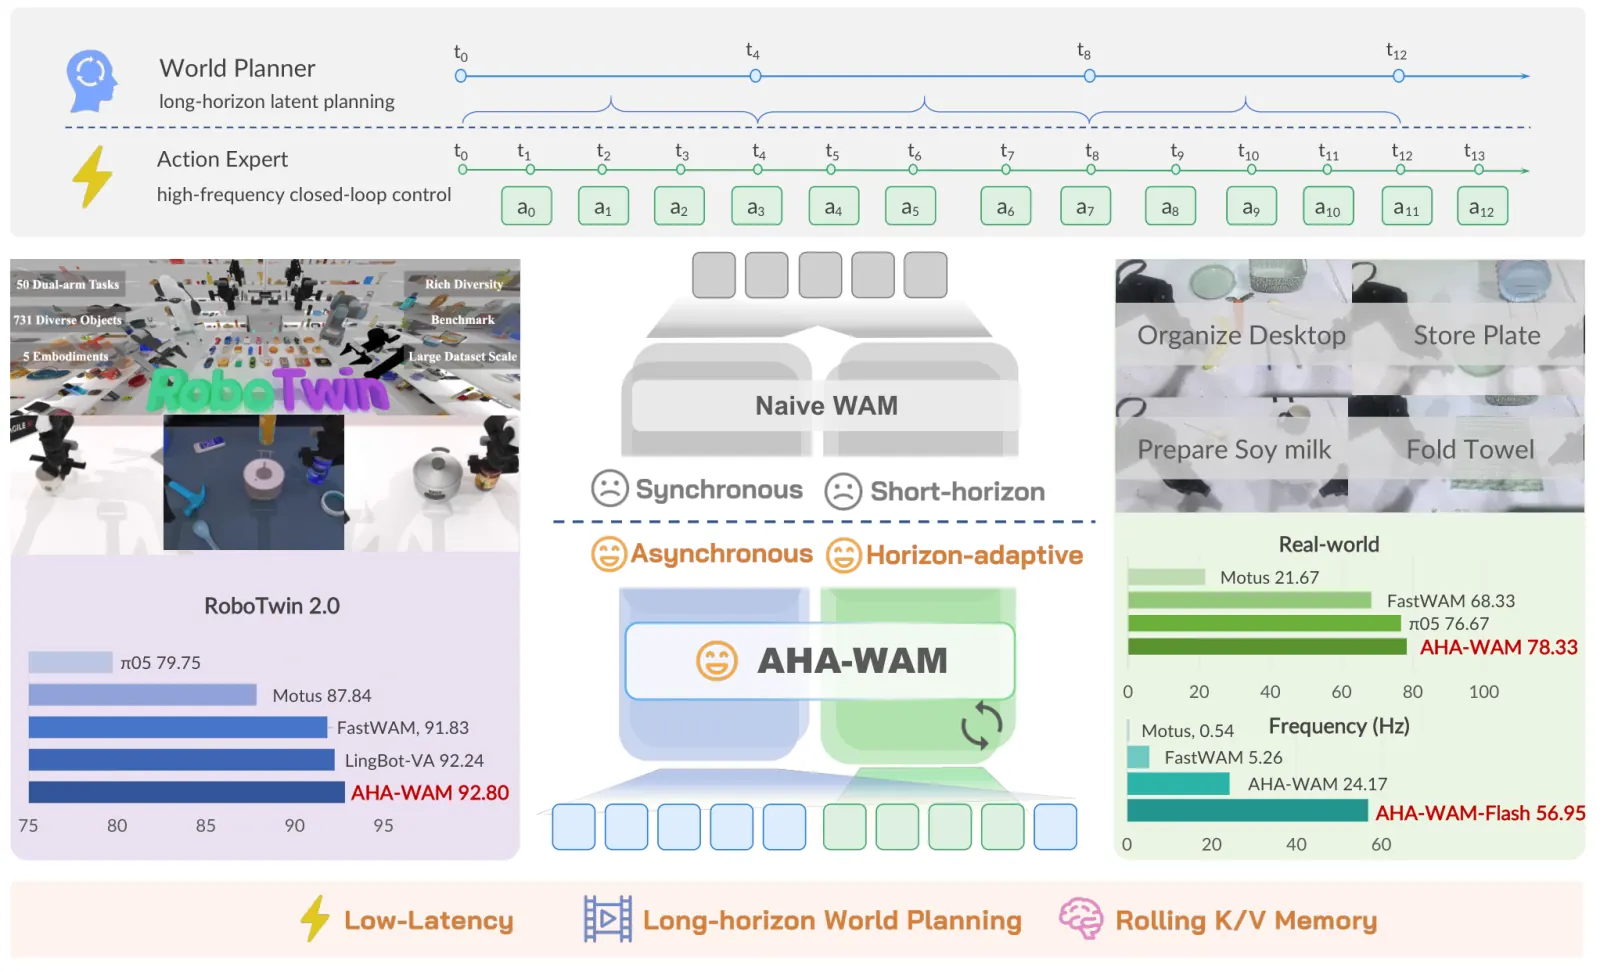
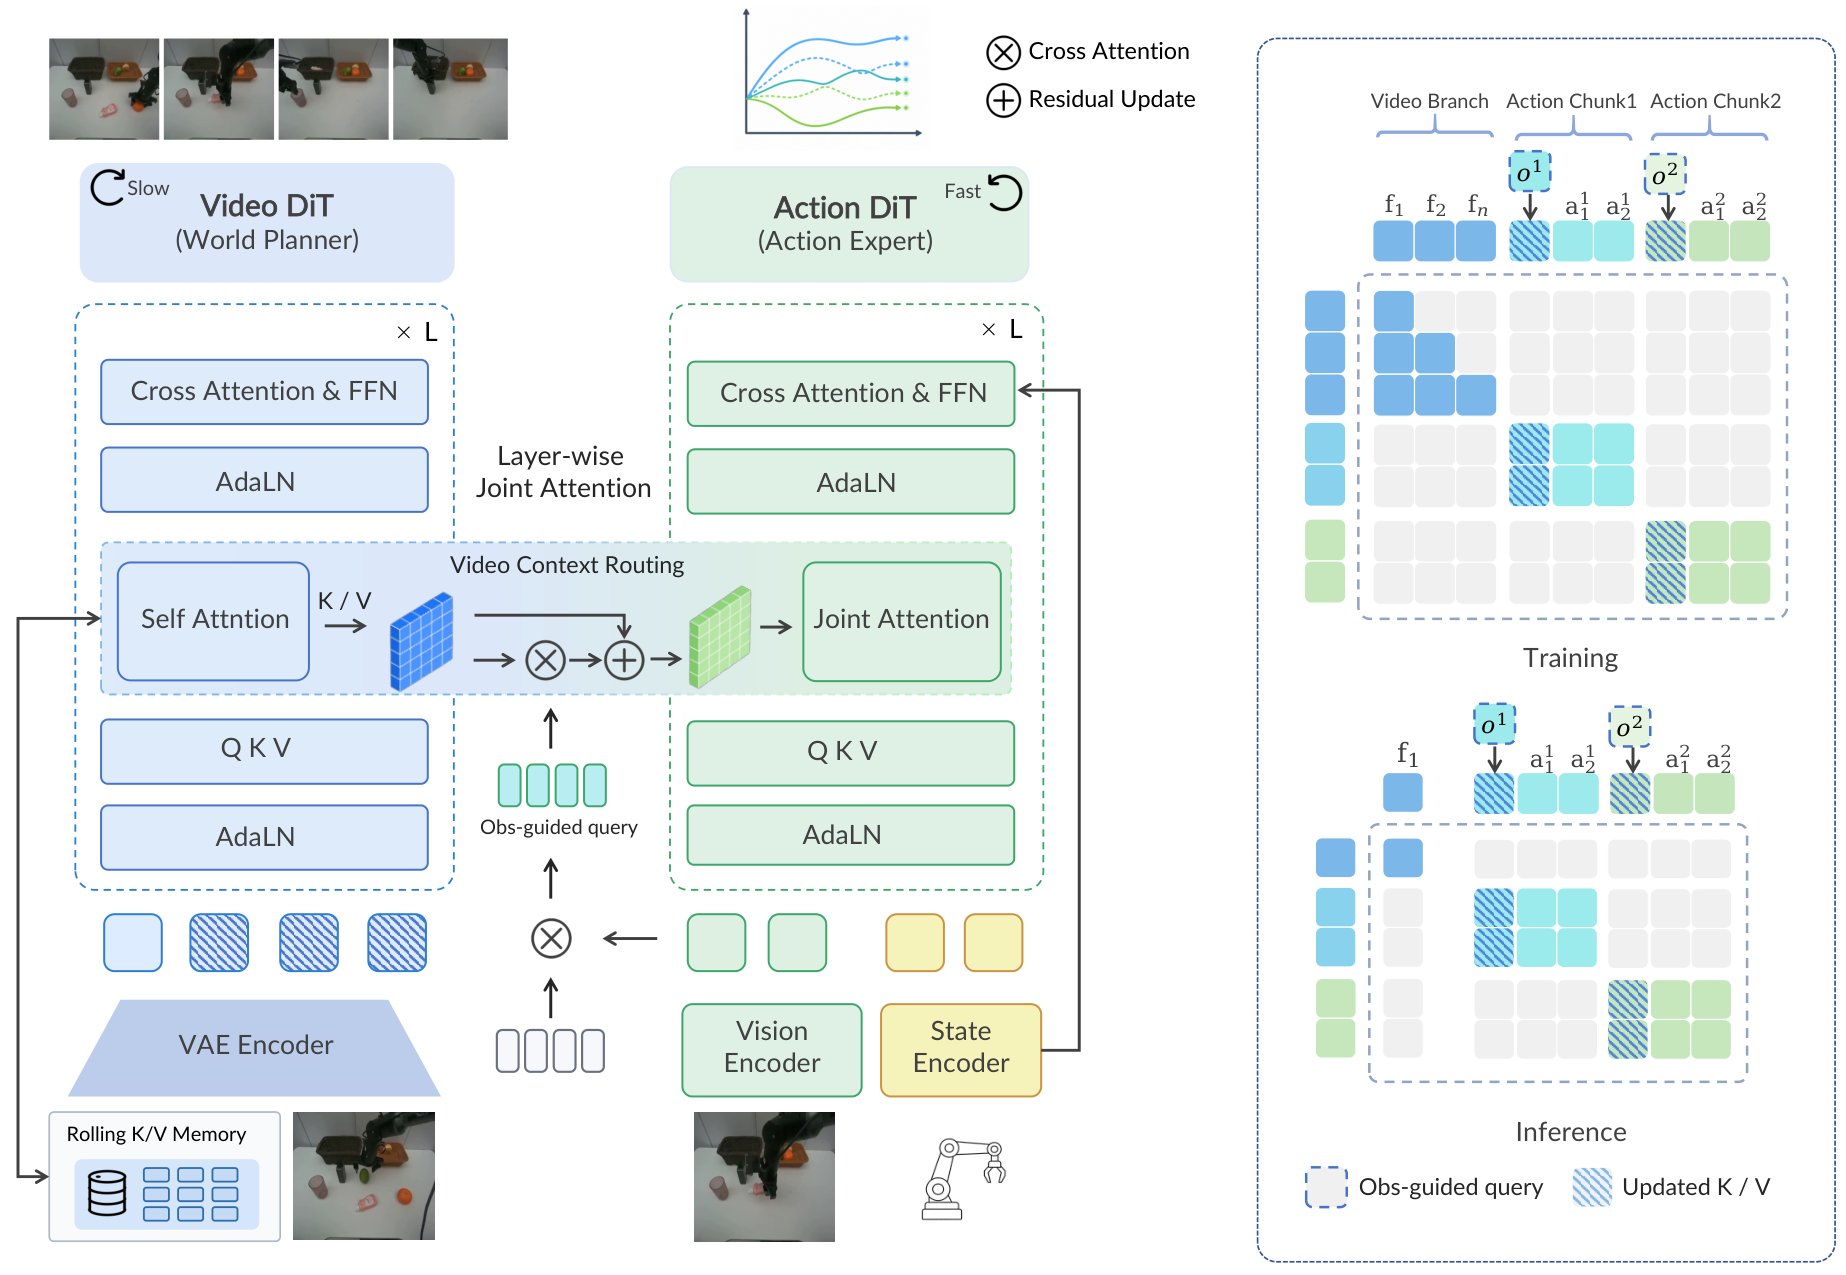
官方论文见 arXiv 2606.09811。项目页:serene-sivy.github.io/aha-wam。代码:Serene-SIVY/AHA-WAM。许可证:MIT。记录的策略:SereneC/AHA-WAM-RoboTwin2.0(robotwin_ahawam.pt)。VAE 与 UMT5 来自 DiffSynth-Studio/Wan-Series-Converted-Safetensors。
已发布的 RoboTwin 2.0 checkpoint 在 A100 上完成真实 Workspace 推理:三个 ALOHA 视角加 14 维状态,返回有限的 16×14 开环块。catalog runner 仍是 未记录——这是数值 checkpoint 验证,不是闭环仿真分数。
构建运行命令
AHAWAMPipelineworldfoundry.synthesis.action_generation.ahawam.pipelinedefaultworldfoundry.pipelineworldfoundry-eval run \
ahawam \
--pipeline.task-profile default \
--json用来做什么
用三个 ALOHA 视角加状态跑 AHA-WAM 的 RoboTwin 动作块。
启动 worldfoundry-eval run ahawam。
评测入口:RoboTwin 2.0(发布的 checkpoint 面向 RoboTwin 2.0 训练)。
运行时契约
必填 image、prompt;可选 model_id、state、preferred_cameras、image_size、configured_action_horizon、action_chunk_size、default_chunks_per_video_prefill;产物 action_trace、ahawam_action_trace.json。
| 旋钮 | 记录值 |
|---|---|
| 图像尺寸 | 384×320 |
| 动作时域 | 64 |
| 块大小 | 16 |
| 视频 prefill 块数 | 2(随后刷新 KV;最多保留六条更早的 prefill) |
所有资产从本地加载,严格键匹配。运行时不走 Hub 下载。VAE 与 UMT5 可以放在策略 GPU、CPU 或另一张 GPU;自动放置看显存阈值,不看 GPU 名字白名单。SDPA 按已安装 GPU 代数统一选择。
在 WorldFoundry 中运行
状态:已验证。统一环境 worldfoundry-unified-cu128(Python 3.11, CUDA 12.8)。先把 SereneC/AHA-WAM-RoboTwin2.0、DiffSynth-Studio/Wan-Series-Converted-Safetensors、Wan-AI/Wan2.1-T2V-1.3B 就位到本地,缺文件加载失败,运行时不下载。在该环境执行 worldfoundry-eval run ahawam。catalog 未记录 VRAM。